从城市到草原,奇瑞风云A9L用全场景NOA定义长途出行
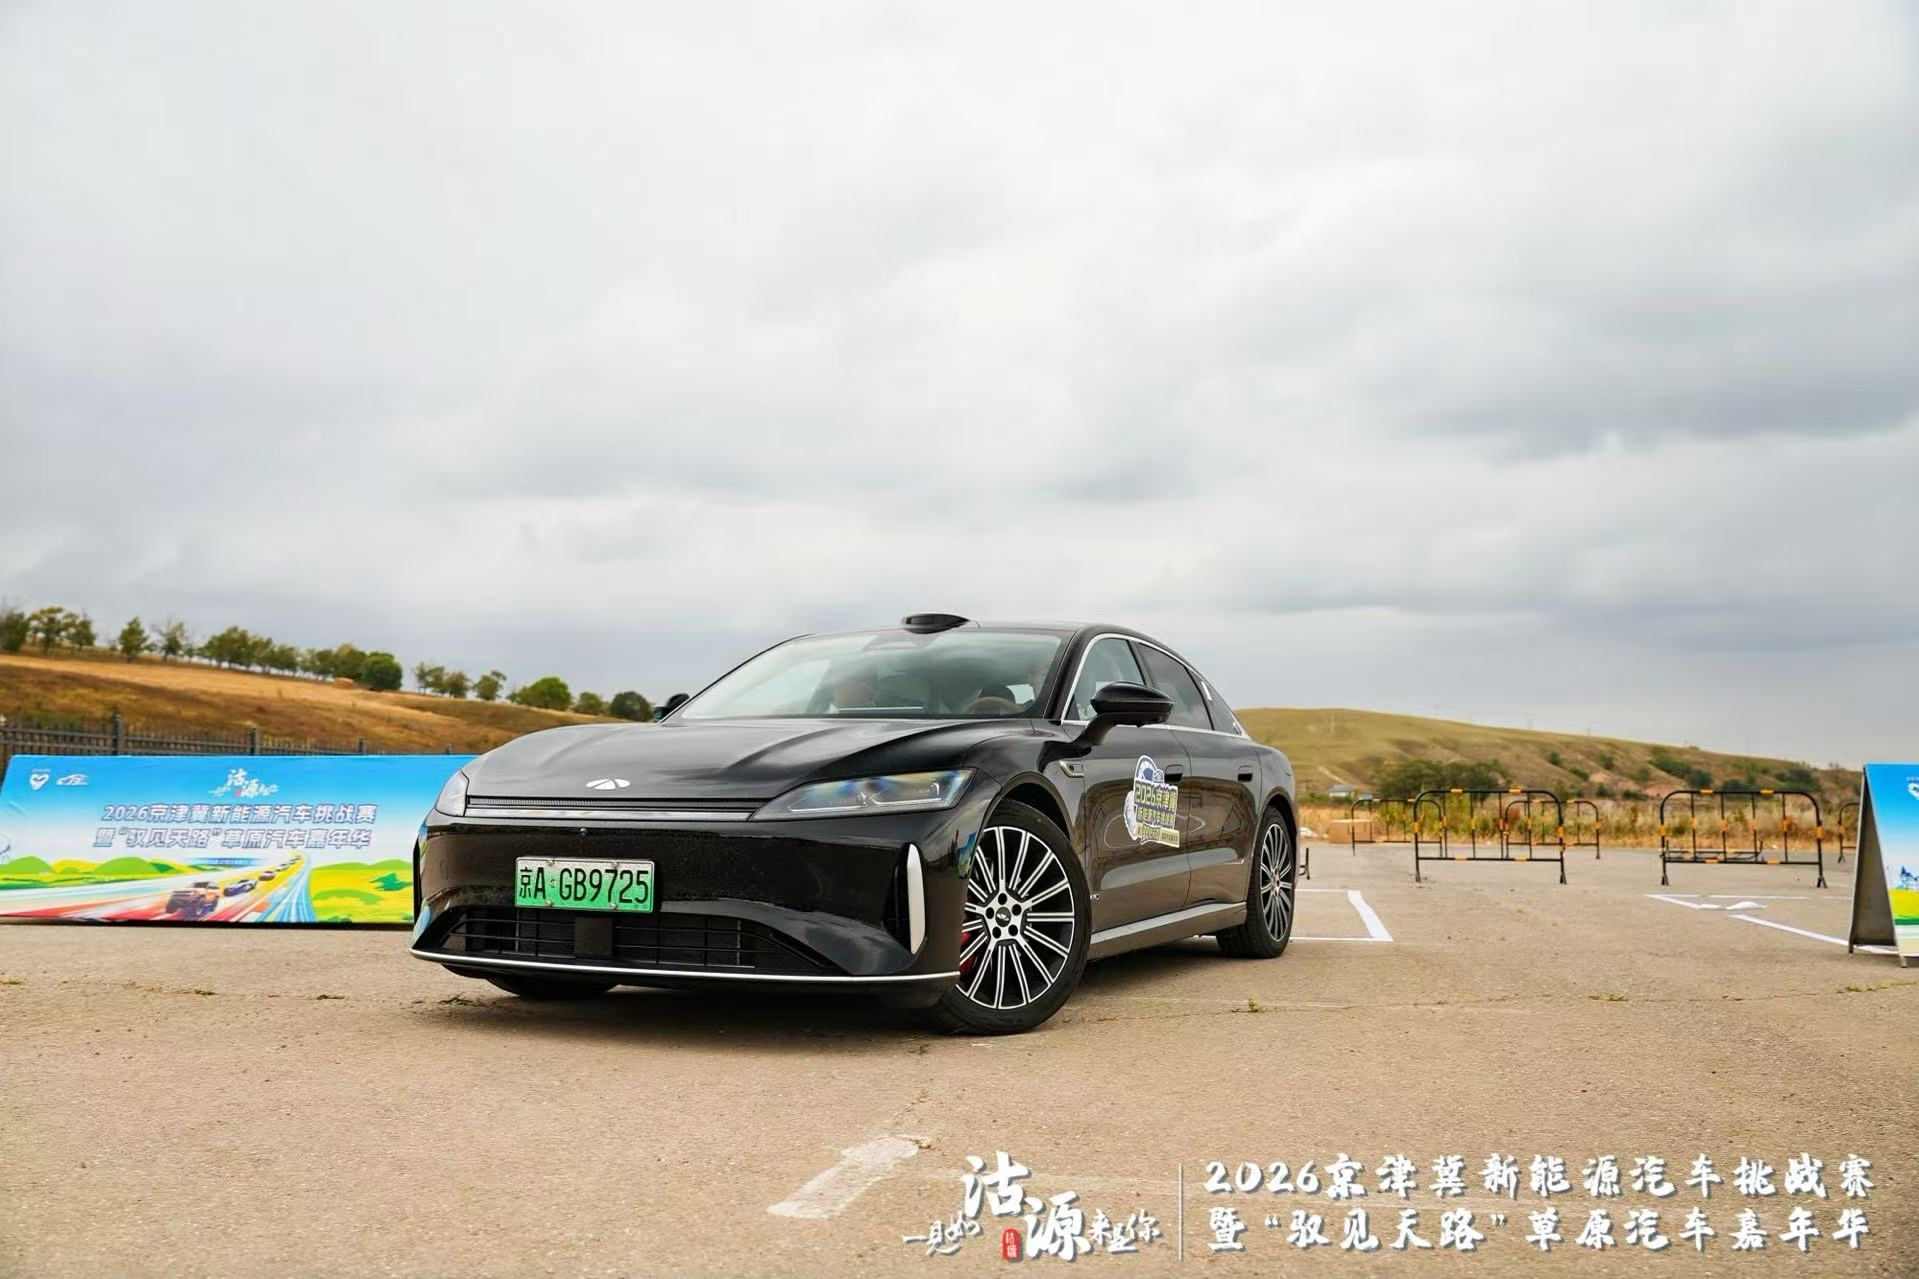
中秋佳节,2026京津冀新能源汽车挑战赛暨“驭见天路”草原汽车嘉年华在河北张家口沽源举行。作为活动的重要组成部分,NOA挑战赛将智能驾驶测试融入真实道路环境,参赛车辆从北京居庸关长城出发,沿京礼、京藏、京新高速一路向北驶向沽源,覆盖城市道路、高速公路以及山区复杂路况,重点考验车辆在隧道通行、长坡爬升、大曲率弯道、大车避让等场景下的智能驾驶能力。
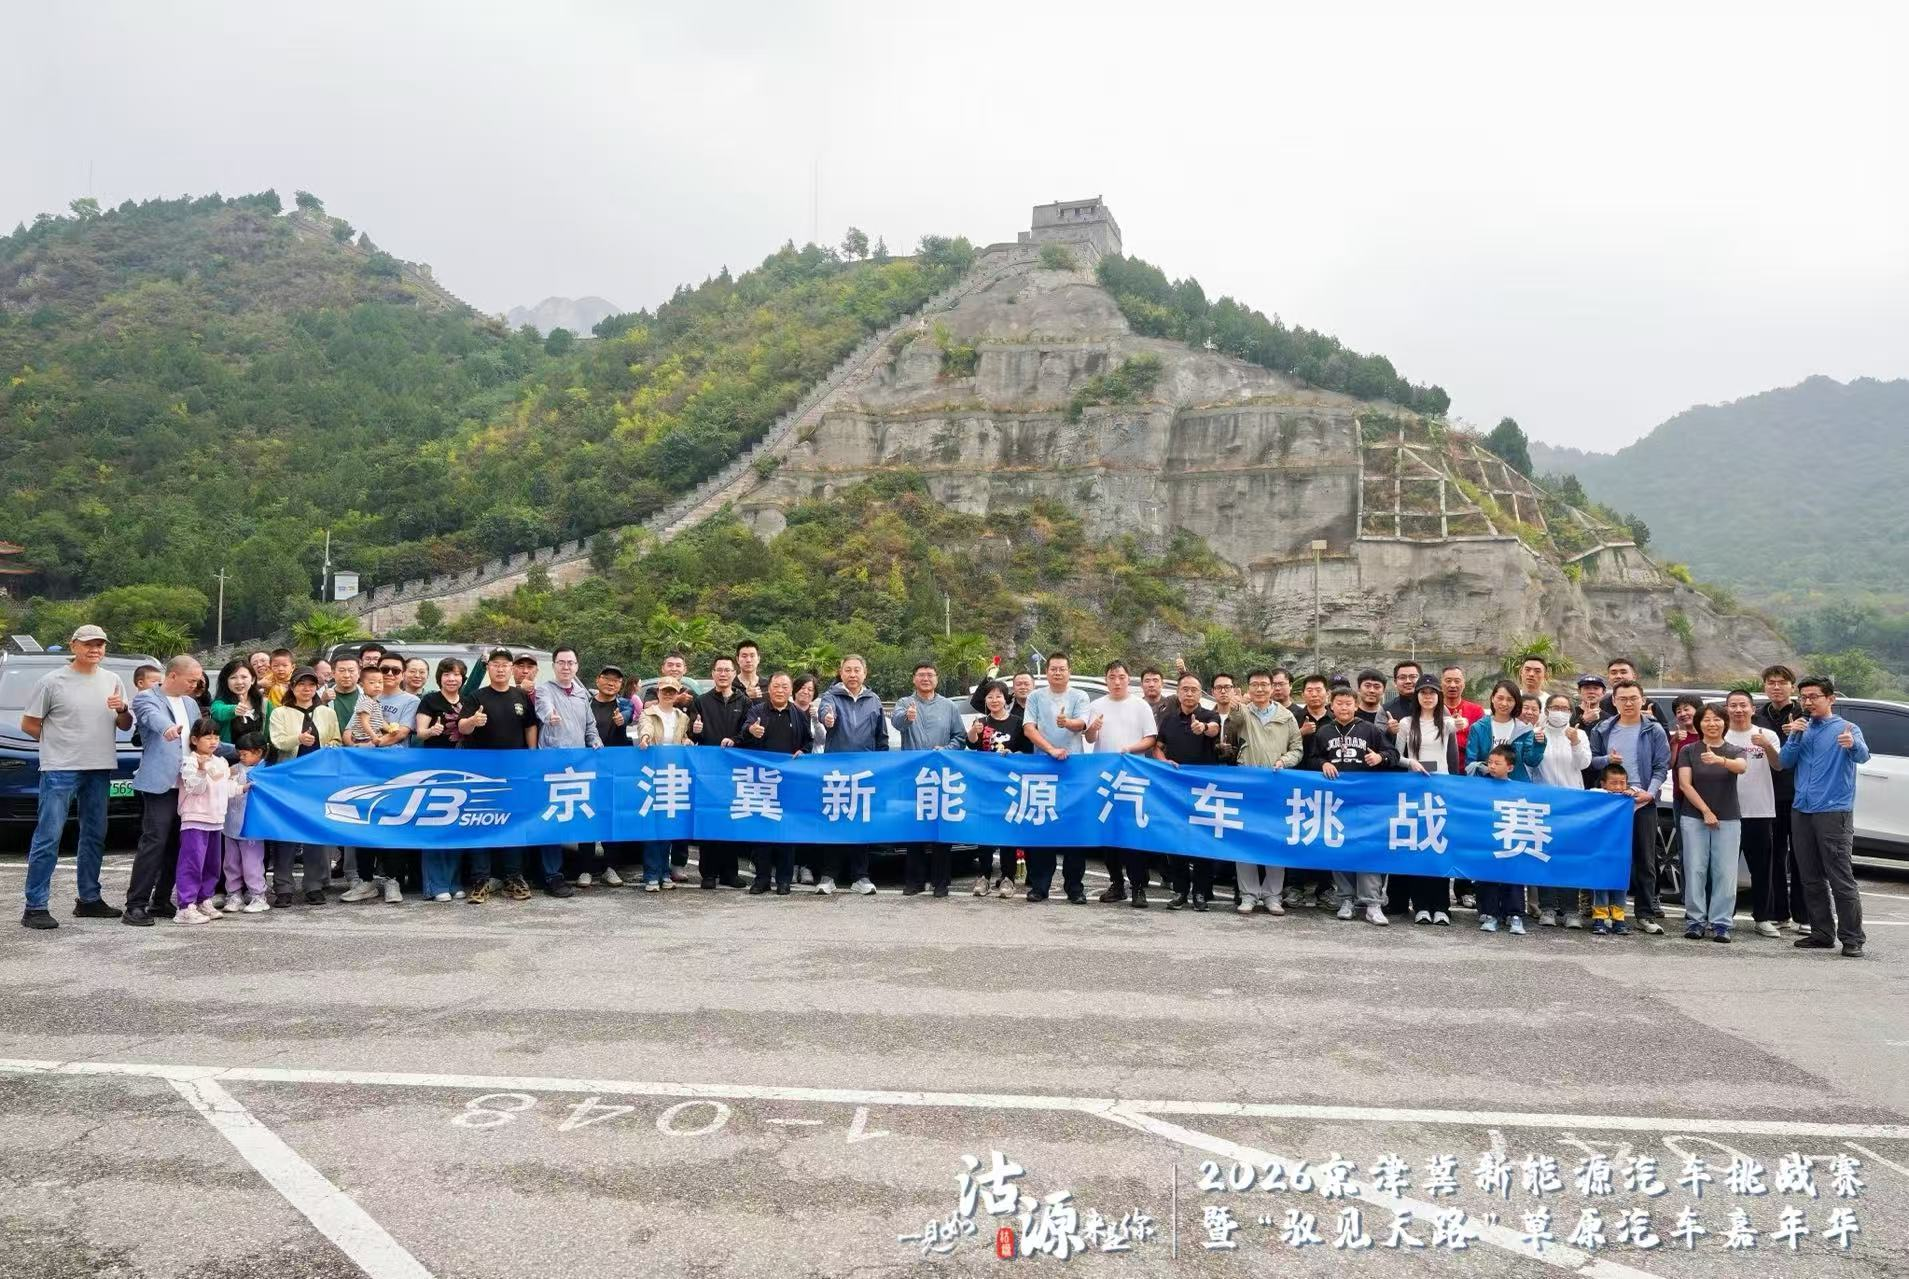
不同于传统封闭场地测试,这样的路线更接近用户真实出行场景。对于消费者而言,智能驾驶最终需要面对的不是实验室中的标准道路,而是每天通勤、高速出游以及长途旅行中的复杂交通环境。
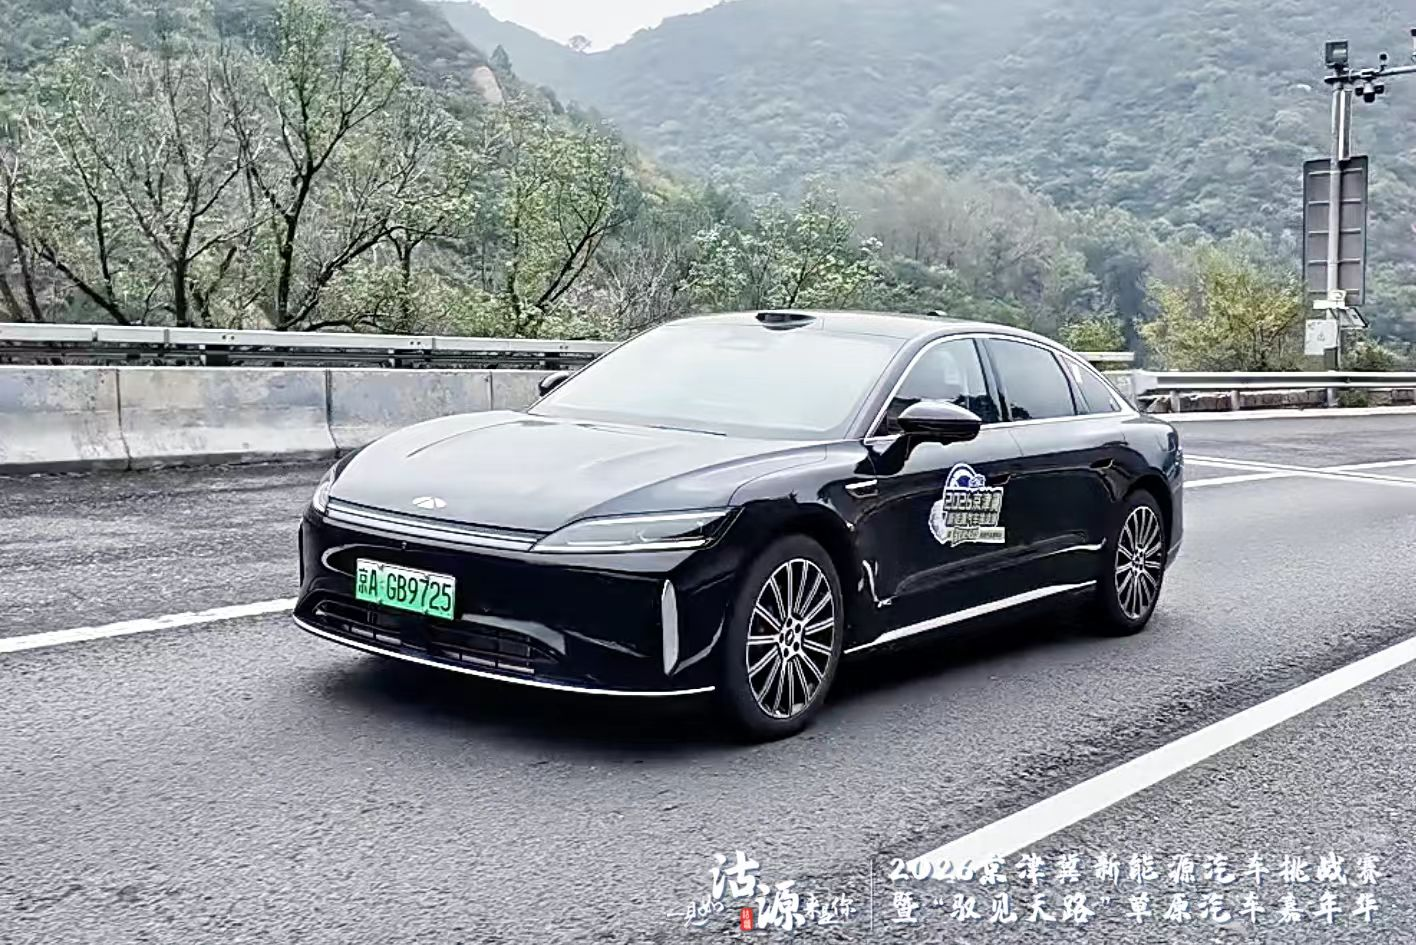
此次体验中,我驾驶的是2025款奇瑞风云A9L光辉四座版。从北京居庸关长城出发,到达河北沽源库伦淖尔滑雪场,全程开启智能辅助驾驶功能,先后经历城市NOA和高速NOA两大场景,对车辆智能驾驶能力进行了一次较为完整的体验。
全场景NOA靠什么落地?先看风云A9L的硬件底子
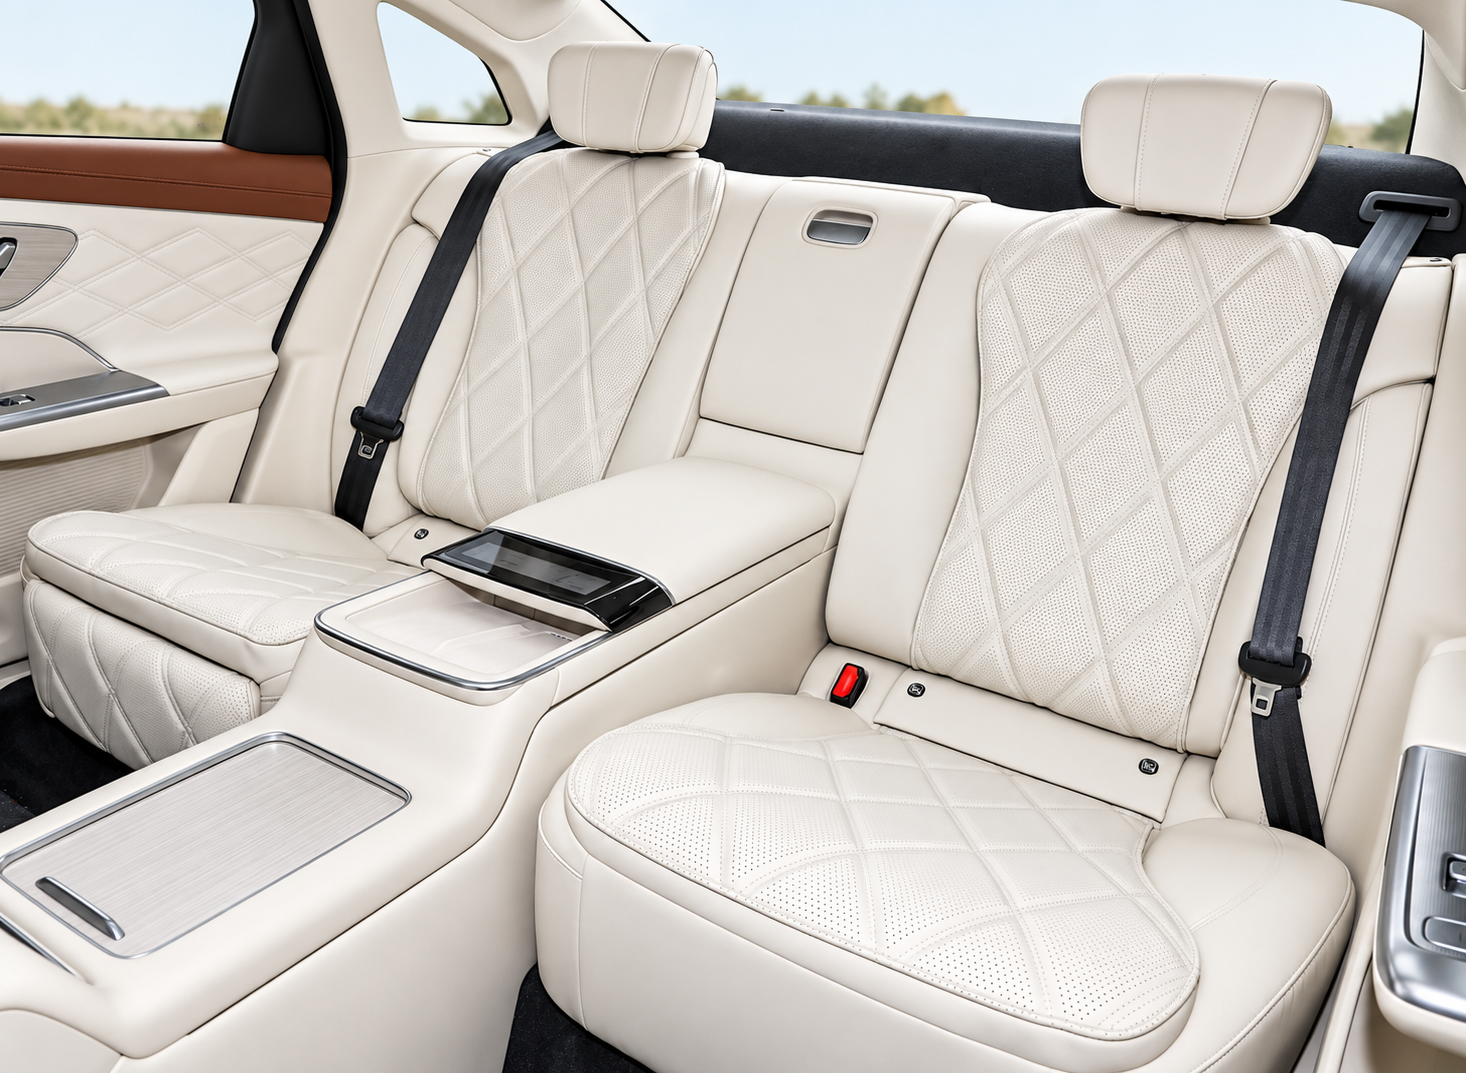
作为奇瑞品牌旗舰级轿车,该车采用2+2四座布局,车身长宽高分别为5018/1965/1500mm,轴距达到3000mm,并搭载双电机四驱系统,系统综合功率470kW、综合扭矩854N·m,官方0-100km/h加速时间为4.9s。
底盘方面,风云A9L采用前双叉臂、后高阶五连杆独立悬架结构,并配备可调阻尼悬架,兼顾高速稳定性与乘坐舒适性。
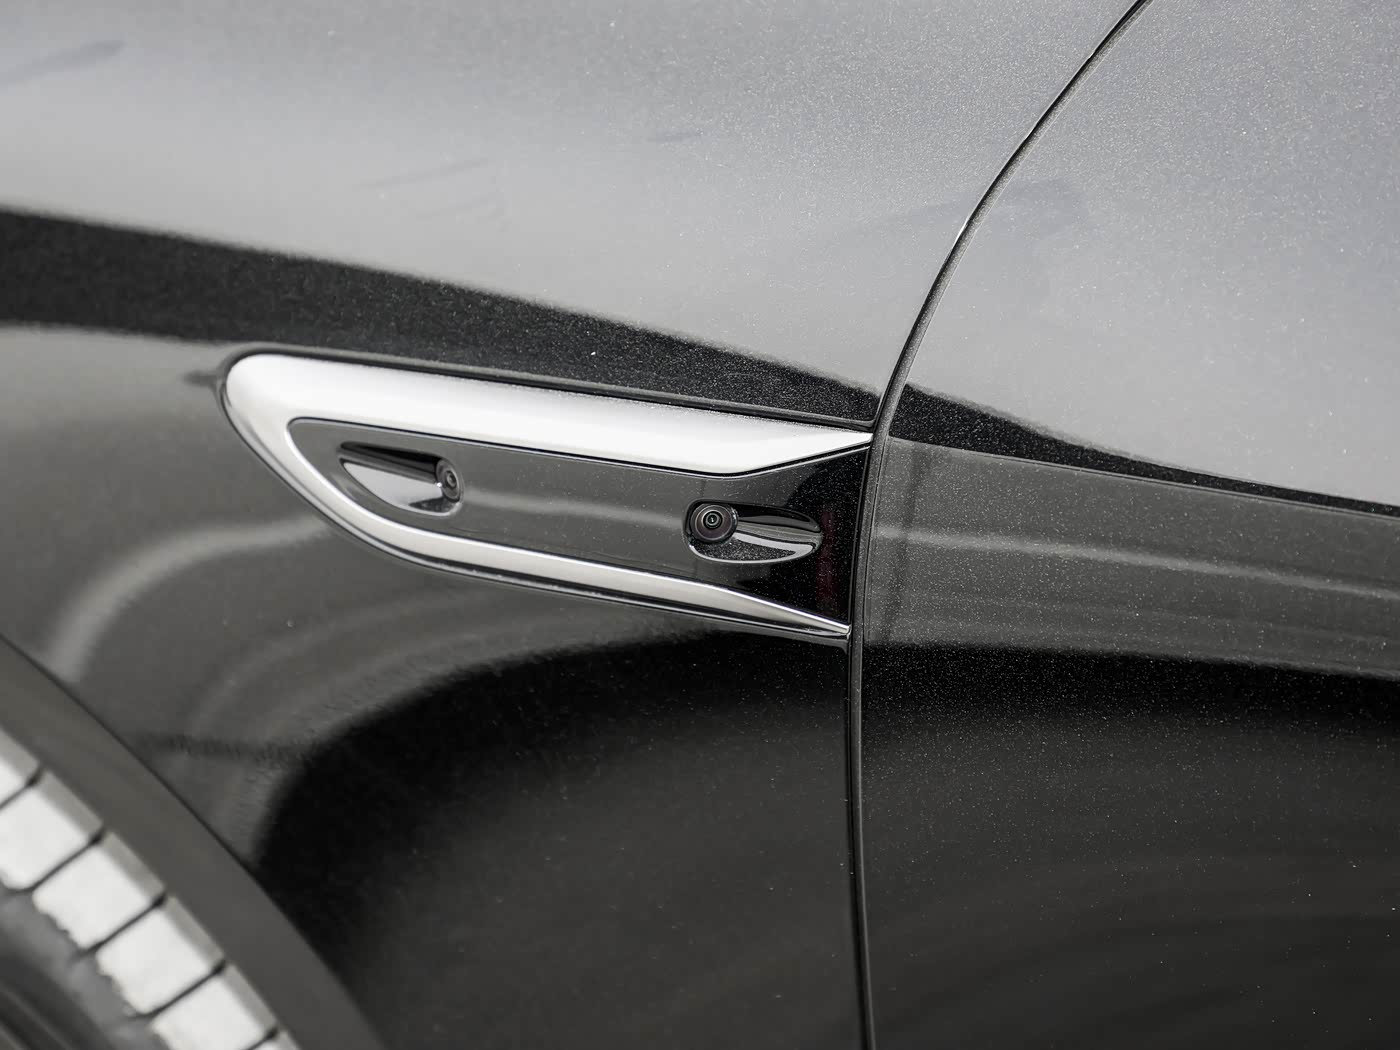
智能驾驶则是此次体验的重点。光辉四座尊享版搭载猎鹰700辅助驾驶系统,配备1颗激光雷达、11颗车外摄像头、3颗毫米波雷达和12颗超声波雷达,辅助驾驶芯片采用NVIDIA DRIVE Orin-Y,算力为200TOPS,可支持城市NOA、高速NOA以及泊车等多场景辅助驾驶功能。
换句话说,这次体验的并不是一台只具备基础巡航能力的车型,而是一套覆盖城市、高速和泊车场景的高阶辅助驾驶方案。至于这些硬件和功能在真实道路中究竟表现如何,接下来不谈参数,直接从实际驾驶感受来看。
城市NOA:稳健策略带来轻松驾驶体验
智能驾驶进入城市环境后,面对的是更加复杂的交通参与者和道路变化。
相比高速道路,城市道路中不仅存在车辆频繁交互,还需要面对行人、非机动车、路口变化以及临时交通状态,对于车辆感知能力、决策能力和控制能力提出更高要求。
在北京城区体验阶段,风云A9L城市NOA展现出了较好的完成度。开启辅助驾驶后,车辆能够根据道路情况完成跟车、车道保持以及速度调整,整体驾驶过程较为平顺。
其中,信号灯识别能力给我留下了较深印象。在经过城市路口时,系统能够较好地识别前方交通信号状态,并结合道路环境进行判断,使车辆能够更加自然地完成路口减速、停车以及后续通行。
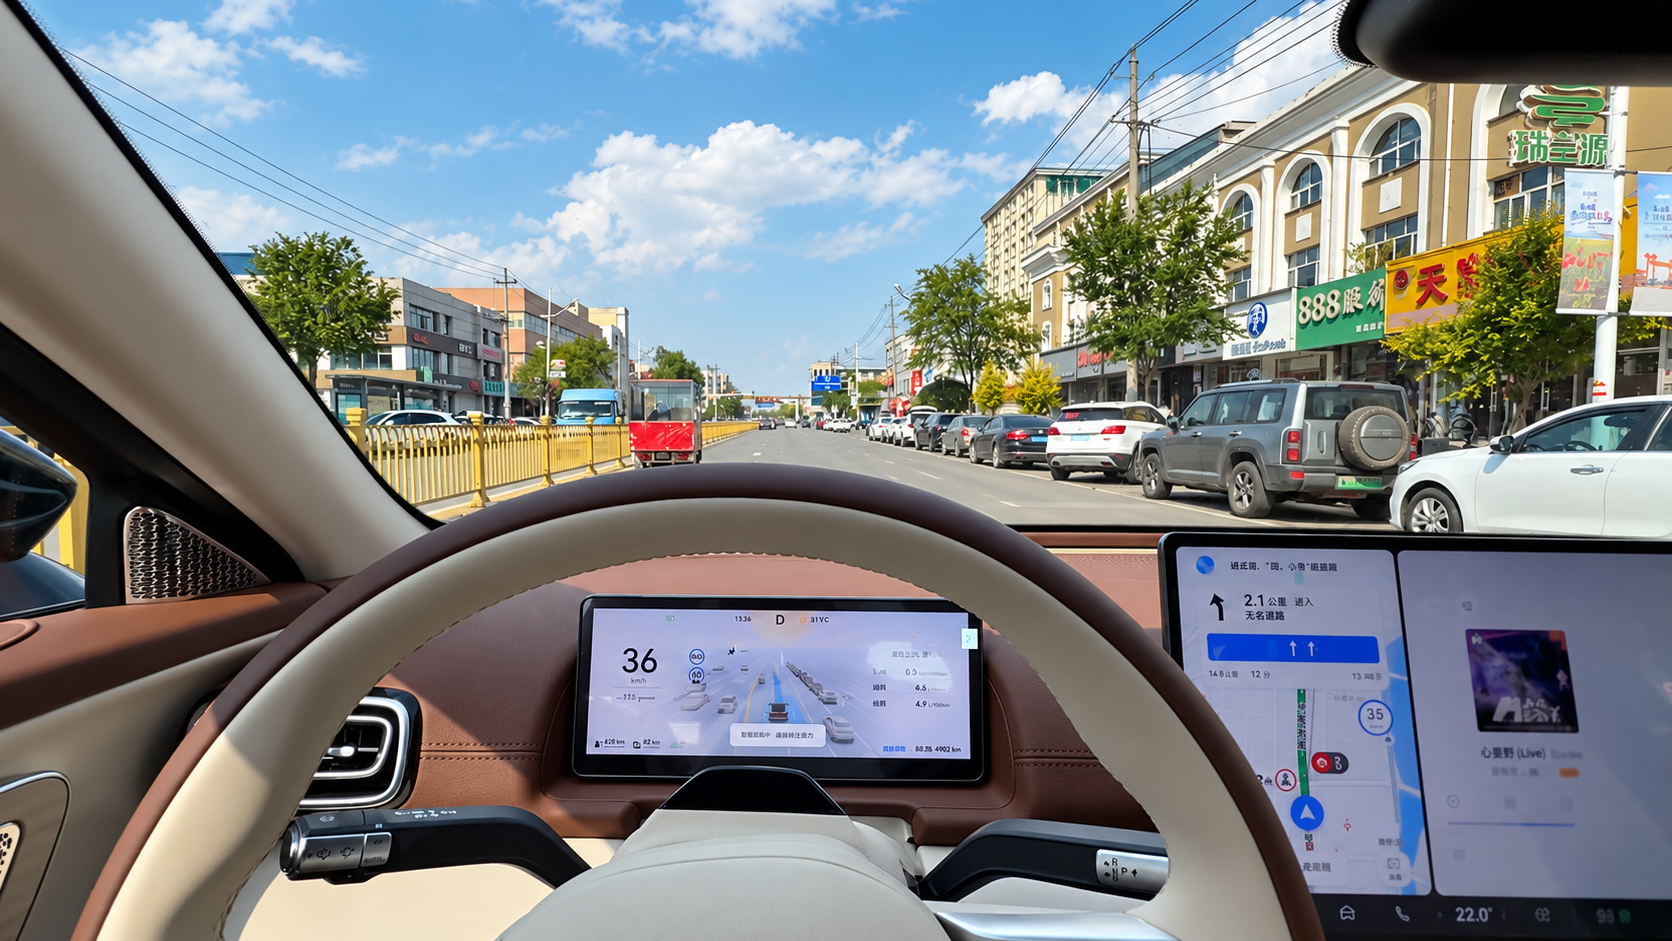
相比传统辅助驾驶更多依靠前方车辆状态进行跟随,城市NOA对于交通规则和道路环境的理解能力,是其适应复杂城市场景的重要基础。
此外,在一次无车道线环岛场景中,风云A9L也展现出了较好的道路理解能力。
由于环岛区域通常缺少明确车道线,车辆需要结合道路结构、周围交通参与者以及行驶方向进行综合判断。实际体验中,车辆能够较为顺畅地完成路径规划,并按照道路实际情况完成驶入、环行和驶出动作,体现出系统对于非标准道路环境的一定适应能力。
在面对城市道路中的车辆交互场景时,风云A9L整体驾驶策略偏向稳健。面对需要超车、主动变道的场景,系统不会频繁进行激进操作,而是更倾向于在确认安全条件后完成动作;遇到行人等弱势交通参与者时,车辆也会提前降低速度,并保持更加充足的安全距离。
这种偏稳健的驾驶策略,在一定程度上牺牲了一些通行效率,但也体现出智能驾驶系统对于安全边界的重视。对于城市日常通勤而言,辅助驾驶首先需要做到稳定可靠,而不是追求过于激进的驾驶风格。
当然,城市道路环境复杂多变,面对更加开放的交通场景,当前阶段的城市NOA仍需要驾驶者保持注意力,并随时做好接管准备。
高速NOA:长距离场景更能体现辅助驾驶价值
如果说城市NOA考验的是车辆对于复杂交通环境的理解能力,那么从居庸关长城到库伦淖尔滑雪场的高速NOA体验,则更像是一场针对长途出行能力的真实测试。
本次NOA挑战赛路线覆盖超过200公里高速及城市道路场景,包含车辆汇入汇出、隧道通行、大曲率弯道保持等多个测试项目。官方资料显示,在高速场景下,参赛车辆经历了车辆汇入汇出、隧道通行、大曲率弯道保持等复杂工况验证。
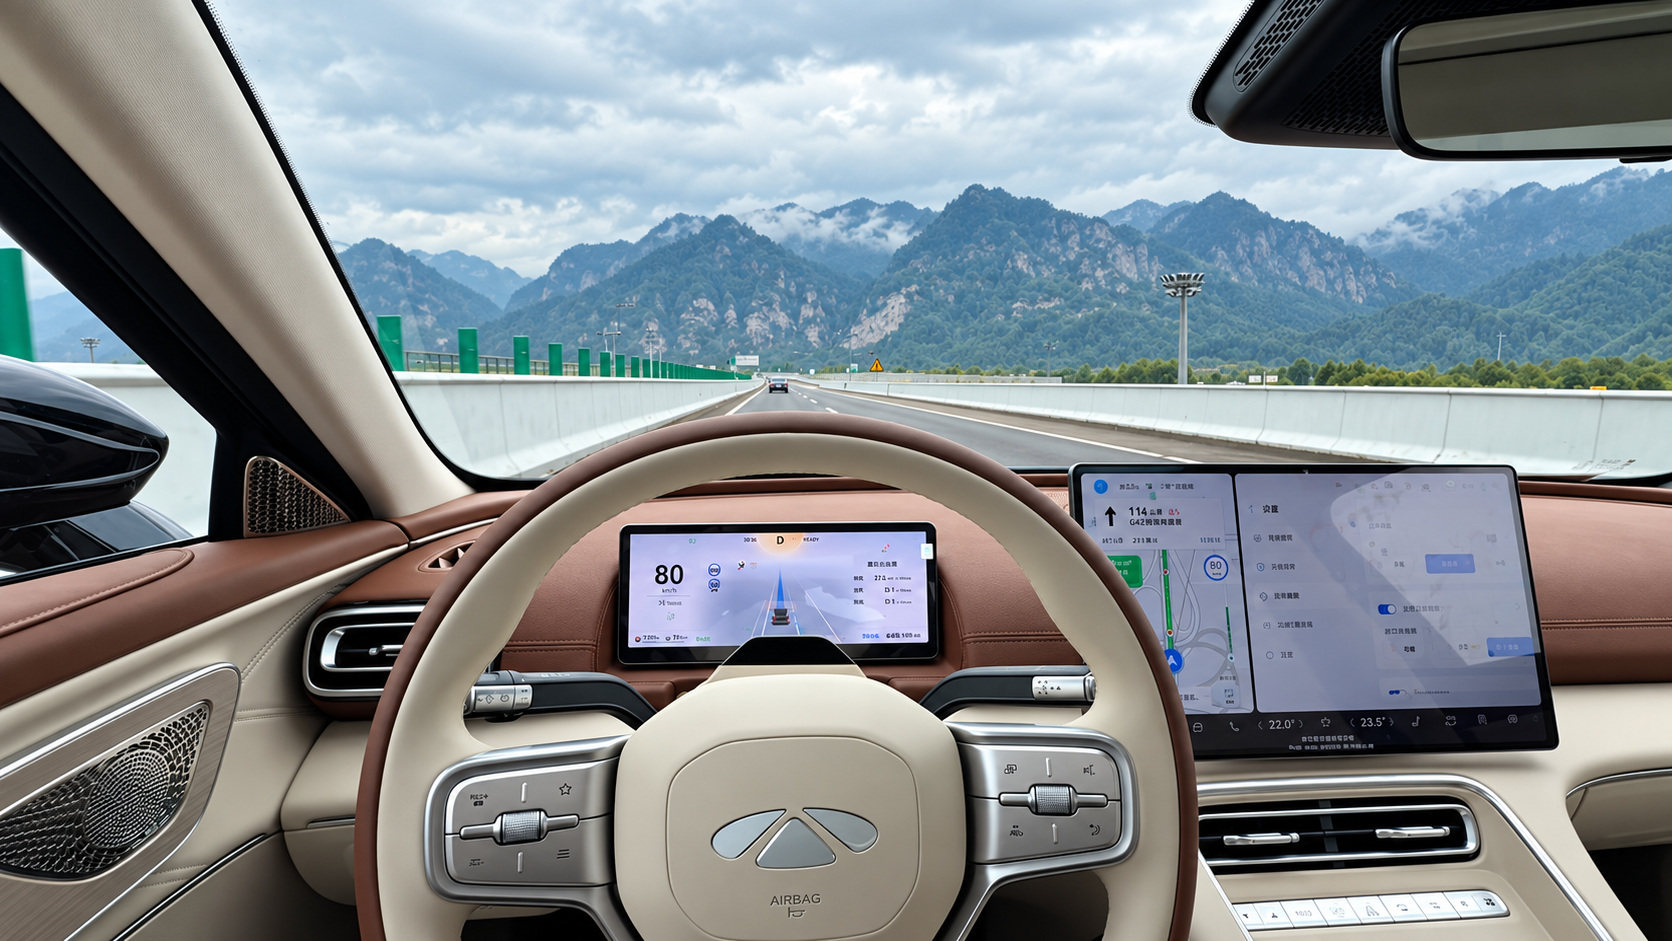
驶入京礼高速后,风云A9L高速NOA开始展现出更加明显的优势。
在高速巡航过程中,风云A9L能够根据导航路线和道路环境进行辅助驾驶决策。在保持车道行驶、跟随前车以及速度调整方面,车辆整体表现较为自然。
对于长距离驾驶而言,这种持续性的辅助能力能够有效降低驾驶者长时间保持注意力带来的疲劳感。
尤其是在高速匝道场景中,车辆对于路线规划的执行给我留下了较深印象。当即将进入匝道时,系统能够提前识别道路变化,并提前开启转向灯,同时逐渐降低车速,按照规划路线完成驶入动作。
相比传统高速驾驶中需要驾驶者提前观察路况、判断出口距离并完成一系列操作,这种连续性的辅助能力能够有效降低长途驾驶过程中的操作负担。
在京礼高速部分山区路段,连续弯道、长坡以及复杂道路衔接,对于智能驾驶系统的环境感知和路径规划能力提出更高要求。
实际体验中,风云A9L对于高速道路环境的理解较为成熟。在连续弯道路段,车辆方向控制较为自然,没有出现明显频繁修正方向的情况,整体行驶过程保持了较好的稳定性。
在面对高速道路上的大型车辆时,系统也能够保持合理安全距离,并根据交通环境变化进行调整,让整个驾驶过程更加轻松。
当然,真实道路环境也意味着系统需要面对更多开放环境中的不确定因素。
在高速体验过程中,风云A9L曾出现一次将路边大型石墩识别为类似大型车辆目标的情况,并触发了一次轻微避让动作。此次动作并未造成实际影响,并且在基于系统判定大型石墩为大型车辆的前提下,其避让动作非常丝滑。但这一细节也反映出当前智能驾驶系统在面对特殊静态障碍物、非典型道路元素时,仍存在进一步优化空间。
对于当前阶段的智能驾驶而言,如何在保证安全策略的基础上,提高复杂环境下的识别准确性,是整个行业持续探索的方向。
从“能用”到“好用”,智能驾驶进入体验竞争阶段
从我个人最终试驾感受来看,风云A9L在多个NOA体验项目中获得较好的评价。其中,高速NOA相关的车辆保持、自动变道、进出匝道等项目表现较为突出,体现出车辆在真实道路环境中的综合适应能力。
相比过去消费者关注“有没有智能驾驶功能”,如今用户更加关注的是系统是否自然、是否稳定、是否能够真正融入日常出行。
智能驾驶的最终目标,并不是制造一个完全替代驾驶者的系统,而是在安全边界内降低驾驶压力,让用户在通勤、高速以及长途旅行中获得更加轻松的出行体验。
从居庸关长城到库伦淖尔滑雪场,将近250公里的真实道路体验,奇瑞风云A9L完成了一次从城市到高速、从平原到草原近乎于满分的智能驾驶考验。
未来,随着算法能力、数据积累以及场景覆盖范围不断提升,智能驾驶也将从新能源汽车的一项科技配置,逐渐成为影响用户出行体验的重要价值。
龚淑娟
李峥
热点文章
-
喷涂机器人漆泥与漆点缺陷成因分析及改进措施研究
2026-09-22
-
涂胶质量闭环控制方法的研究与应用
2026-09-23
-
主机厂在线测量技术实现途径和方法
2026-09-24
-
AI如何重塑汽车研发?——“工程化AI”的边界与路径探索
2026-09-24
-
白车身行李舱法兰尺寸波动对整车密封性影响的数字孪生与公差实证分析
2026-09-28
-
格罗方德GTS2026:全栈技术赋能中国新能源汽车产业升级
2026-09-29
-
过程质量要素数字化管控在汽车行业的应用
2026-09-29
-
实战专家授课!数据管理专业人员(DMP)能力线下培训班招募
本次培训依据团体标准《数据管理专业人员能力要求》(TCIA06-2026),聚焦装备制造业智能制造与全生命周期管理等核心场景,帮助打通数据壁垒,搭建适配产业特性的管理体系,激活工业数据价值,赋能产业智能升级。 现诚邀各企事业单位选派相关人员参加数据管理专业人员能力专题培训,共同做好数据管理人才提升和储备工作。
-
从城市到草原,奇瑞风云A9L用全场景NOA定义长途出行
-
过程质量要素数字化管控在汽车行业的应用
-
格罗方德GTS2026:全栈技术赋能中国新能源汽车产业升级
-
白车身行李舱法兰尺寸波动对整车密封性影响的数字孪生与公差实证分析
-
AI如何重塑汽车研发?——“工程化AI”的边界与路径探索
评论
加载更多