虚拟调试技术在白车身产线设计中的应用
0 引言
当前我国汽车行业进入快速迭代期,产品更新换代速度持续加快。为应对激烈的市场竞争、适配用户用车场景的多元化需求,企业必须压缩车辆研发、试制、试验与投产的全周期时长。对于整车制造环节而言,优化生产线建设与改造流程、缩短新产品导入周期,是加速产品上市、提升企业核心竞争力的关键,也对白车身产线的柔性化改造与新建项目提出了更高要求。
白车身具备高尺寸精度、高结构强度与高焊点质量要求等特征,产线设计阶段需充分验证制造工艺可行性与质量管控能力;同时为满足市场供应需求,生产线节拍与运行效率也是产线规划的核心指标。当前白车身主材仍以钢材为主,除少量结构件采用压铸成型工艺外,绝大多数冲压钢件通过点焊工艺连接成形。根据车型尺寸与工艺路线差异,单台白车身焊点数量为3000~6000个;同时还需配套车身结构胶、点焊密封胶、减振胶等涂胶工艺,以及弧焊、激光焊、螺柱焊、零件滚边及螺栓安装等多种工序。如何将海量工艺内容合理分配至各工位,在满足工艺、质量、节拍和设备效率要求的同时,保障作业安全与人机工程合理性,是产线设计的核心难点。
随着汽车产线的数字化、智能化升级,白车身产线已基本完成从人工产线向全自动化产线的转型,集成了工业机器人、AGV线旁物料配送、AI视觉质量检测等智能化装备。自动化率提升大幅提高了生产效率与质量一致性,但也降低了生产流程的容错空间:设计阶段的误差极易引发现场调试阶段的设备碰撞、程序返工等问题,不仅增加整改成本,甚至可能造成项目延期。上述行业特征对产线前期规划的精准度提出了极高要求,也凸显了虚拟调试仿真工具辅助产线设计的必要性。
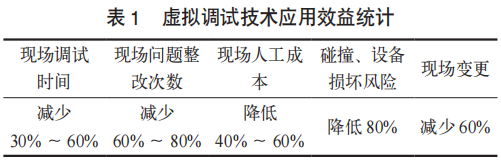
数字化仿真技术通过构建全要素虚拟模型,在计算机环境中完成产线工艺、质量、效率等多场景的模拟分析,可大幅提升工艺规划的准确性与设计效率,仿真成果也可作为项目施工阶段的指导依据。根据主流产线集成供应商的工程统计数据,虚拟调试技术的可量化应用效益如表1所示。
1 产线虚拟环境搭建
1.1 布置产线基础
首先由工艺设计人员输出产线二维CAD布局图(Layout),离线仿真工程师将布局图导入仿真软件,严格按照图纸坐标将产线设备三维模型导入虚拟环境,通过坐标输入或拖拽调整实现模型精确定位。
需导入的静态设备模型包括机器人底座、零件定位工装、零件输送系统、工具放置工装、机器人修磨器、焊接水冷管路、压缩空气管路、产线安全护栏、安全光栅、系统控制柜以及厂房钢结构等附属设施;同时需将各工位对应工序状态的零件模型导入环境,装配至对应工装位置。当前主流仿真软件支持多种三维文件格式,常用格式包括STP、IGS等,可兼容CATIA、NX等主流三维建模软件生成的模型文件。该阶段完成的静态模型构成了虚拟产线的基础架构。
1.2 添加机器人本体
完成基础布局后,在虚拟环境中配置工业机器人模型。仿真环境中的机器人为完整的可执行仿真设备包,包含三维几何数据、运动学定义、控制逻辑、碰撞检测模型和工具参数等属性,可在软件体系内直接调用与复用。
当前主流工业机器人品牌(FANUC、ABB、KUKA及安川)均配套专用虚拟调试软件,导入设备模型后可完整复刻产线实际配置。以FANUC机器人专用离线编程仿真软件Roboguide为例,该软件可支持机器人工作站的设计、调试、优化与验证,提升机器人系统的安全性与运行效率。工程师可在软件中选型对应型号机器人,按照工艺布局完成定位,通过属性面板输入坐标或拖拽调整实现精准放置。
以白车身产线应用最广泛的点焊机器人为例,在机器人添加向导中选择Spot Tool+应用程序,选型R-2000iC/210F型号机器人;若配套伺服点焊枪,需同步添加Servo Gun Option外部轴选项。软件生成点焊机器人的配置选项如图1所示,后续可在属性面板中修改机器人位置、型号等参数。
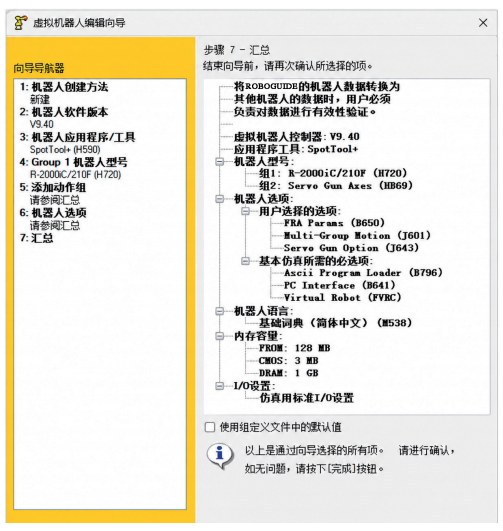
图1 点焊机器人选项汇总
此外,Roboguide支持基于真实机器人的备份文件构建虚拟控制器,生成的虚拟机器人与物理机器人的参数、程序完全一致,可直接查看坐标系设置、I/O配置、运行程序、通信设置、末端工具配置及工艺参数等核心数据。该功能既提升了机器人标准化配置、数据复制与传递的可操作性,也可用于编程人员与操作人员的技能培训。
1.3 添加配置机器人末端工具
确定机器人型号与位置后,需完成末端工具的添加与参数配置,方可进行轨迹编程。白车身产线常用的机器人末端工具包括点焊焊枪、搬运抓手、涂胶枪、弧焊焊枪、滚边头和视觉检测相机等,其中点焊与搬运工具应用最为广泛。
以点焊焊枪配置为例,首先在三维建模软件中将焊枪数模拆分为静电极臂与动电极臂两个独立文件,如图2所示;在机器人工具属性窗口中导入静电极臂模型作为工具基体。随后创建运动链接,在链接属性中导入动电极臂模型,并设置运动原点、运动方向等参数,如图3所示。配置完成后,可通过软件内置示教器控制电极臂运动,完成焊枪运动方向、零点、减速比和行程极限等参数的标定。配置完成的焊枪工具仿真效果如图4所示。
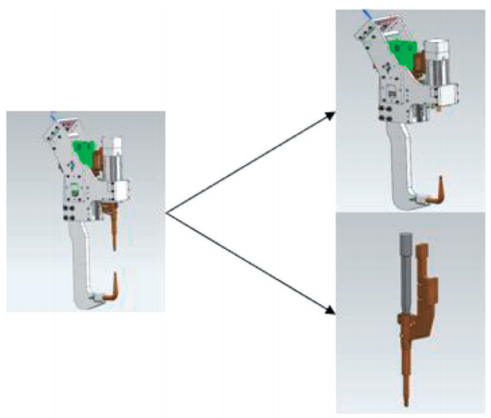
图2 焊枪数模拆分
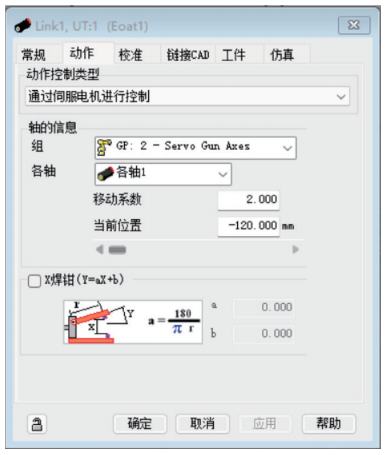
图3 工具链接属性窗口
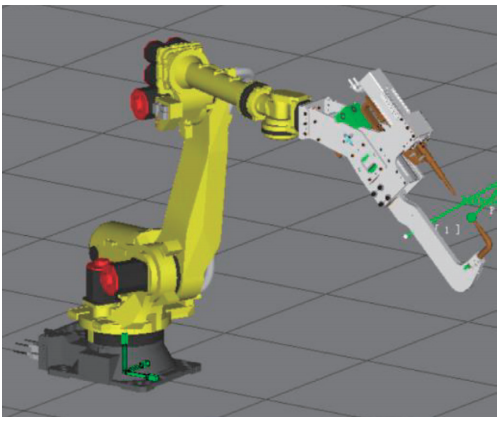
图4 机器人焊枪工具仿真效果
同时需完成工具坐标系设置,在工具属性窗口的坐标系面板中输入参数。点焊机器人的工具坐标系原点通常设置在焊枪静电极头末端,坐标轴方向遵循统一标准,一般以焊枪开口方向为Z轴方向。FANUC机器人工具坐标系支持三点法、六点法、直接输入法三种设置方式,虚拟环境中也可通过直接拖拽坐标系完成设置。完成上述配置后,即可在机器人程序中调用焊接工艺指令。
1.4 联动环境内设备
完成上述步骤后,白车身产线的基础虚拟环境搭建完成,整体效果如图5所示。为实现设备联动运行,需编写机器人运动程序,并同步配置工装、输送设备的动作逻辑。不同品牌机器人的指令体系存在差异,编程前离线仿真工程师需获取完整的工位工艺文件、动作时序表与工装气路图:工艺文件明确工位内的焊点位置、零件装配、涂胶位置和人员作业范围等内容;时序表则详细规划工位内人员与设备的每一步动作及时长,如夹具开合、零件安装、机器人焊接等全工序动作的时间节点。上述资料是仿真验证通过性、干涉风险与工位节拍的核心依据。
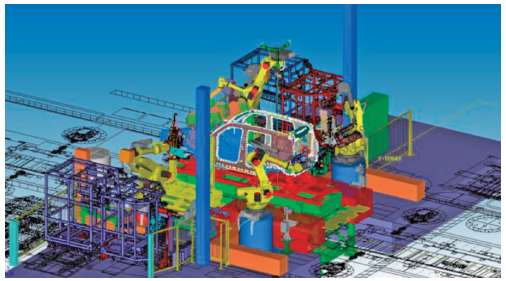
图5 产线虚拟环境
在虚拟环境与现场配置高度匹配的前提下,经仿真验证的机器人离线程序可直接导入物理机器人,仅需对现场交互信号进行适配校准即可投入应用,可大幅缩短项目调试周期。
2 仿真分析内容交付
完成编辑程序后,虚拟仿真人员可以通过Roboguide软件的仿真模块,对产线虚拟环境进行虚拟仿真和验证分析。可在环境中验证机器人的可达性以及机器人运行过程中是否与工位内设备运行有干涉,并显示干涉点,如若不能规避,则制定改进方案,修改工艺。还可生成环境内设备和机器人的联动录像,作为现场调试机器人轨迹的参考和工艺人员分析生产节拍的重要依据。值得一提的是,为最大限度地提高场地利用率,相邻机器人之间的运动轨迹通常会有干涉,在工业机器人调试工作中将相邻机器人运动过程中可达空间发生重合的区域称为干涉区,简单来说,就是一个可能发生碰撞的物理空间。为提高机器人效率并规避碰撞风险,就需要机器人和PLC之间相互配合,PLC程序通过互锁信号控制机器人的动作,不允许两台有碰撞风险的机器人同时出现在干涉区内。在现场调试之前,虚拟仿真人员在环境内可视化地分析出干涉区,并规划好轨迹路径,也可大幅降低现场调试的工作。
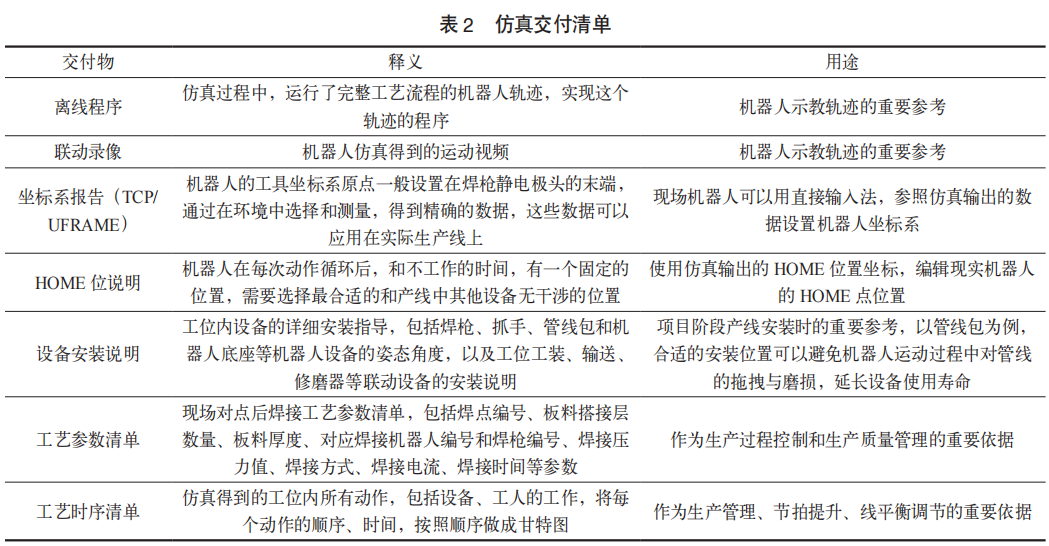
根据仿真结果,确定工艺和线体布局之后,就可以施工了,仿真工作提供的交付物就是现场设备安装调试的重要依据,也是产线投产后设备维护、故障处理的重要参考。常规的仿真交付物如表2所示。
3 技术发展前景
虚拟调试仿真可以与数字孪生技术结合。数字孪生在自动化生产场景已经成为研究热点。目前较多的研究是利用Unity 3D搭建虚拟平台,与PLC进行数据交换,通过Process Simulate实现数据连接,达到虚拟环境实时映射设备运行,并从运动误差和时间延迟上验证了孪生机器人的精确性。Roboguide通过在软件内安装对应机器人的相同型号的在线功能模块,即可实现在环境内实时映射现场机器人的关节角度和工具中心点的位置姿态。并且在环境中在线监测实时显示I/O状态、报警和故障信息。软件还可以与PLC通信获取设备的I/O信号和动作状态,将工装等设备3D模型导入环境中并建立运动Link,将运动Link与PLC信号绑定,实现产线内工装、输送设备等非机器人设备的孪生。
4 结语
本文梳理了白车身产线设计阶段虚拟调试的标准化流程与操作方法,从虚拟环境搭建、机器人配置、末端工具标定和设备联动编程四个维度形成了完整的技术路径,并明确了仿真验证的核心内容与标准化交付成果。工程实践数据表明,虚拟调试技术可使现场调试周期缩短30%~60%,现场问题整改量减少60%~80%,设备碰撞风险降低80%,在提升设计效率、压缩项目周期、降低实施风险方面效益显著,是白车身产线建设不可或缺的技术手段。
白车身产线设计需综合考量成本、效率和场地等多重因素,保障产线的可操作性、灵活性与运行效率,同时兼顾生产安全、节能环保与设备全生命周期维护便利性,这些行业需求进一步凸显了虚拟调试技术的核心价值。随着计算机技术与人工智能技术的发展,工业机器人仿真技术的精度、便捷性与智能化水平将持续提升,本文所述的标准化流程仍具备较强的工程实用意义。
在智能制造与产业升级的行业背景下,工业机器人的应用范围与投资规模持续扩大,国内职业院校也普遍增设工业机器人相关专业并建设实训实验室,工业机器人技术及衍生的虚拟调试技术将进一步普及发展。未来虚拟调试将向全要素数字孪生方向深化,实现设计数模、生产数据与物理产线的深度互联互通,为汽车制造产线的全生命周期智能化管理提供核心支撑。
参考文献
[1] 谢宁,李冬艳,代巍.小型电动车车身智造柔性产线关键技术及装备开发[J].企业科技与发展,2022(9):19-21.
[2] 董吉星,初云峰,隋海倬.汽车自动化产线工艺规划中数字化仿真技术的应用[J].汽车维修技师,2025(24):114-115.
[3] 王梦迪,李娜.基于工业机器人的汽车装配线智能改造方案[J].信息与电脑,2025,37(8):133-135.
[4] 张广祥.ROBOGUIDE环境下虚拟工厂的仿真研究[J].科技创新与生产力,2020(8):58-60.
[5] 黄海松,陈启鹏,李宜汀,等.数字孪生技术在智能制造中的发展与应用研究综述[J].贵州大学学报(自然科学版),2020,37(5):1-8.
[6] 蔡宝,康亮,顾鸿良.工业机器人数字孪生系统研究[J].自动化与仪表,2025(8):62-66.
本文为“AI汽车制造业”首发,未经授权不得转载。版权所有,转载请联系小编授权(VOGEL100)。本文作者:王宏达,单位:上汽通用五菱汽车股份有限公司。责任编辑龚淑娟,审核人李峥。本文转载请注明来源:AI汽车制造业
AI汽车制造业
龚淑娟
李峥
相关推荐
-
曲轴探伤机剩磁量自动检测创新方法应用研究
针对传统曲轴人工抽检覆盖率低、人为误差大及不良品流出风险高等痛点,本文提出基于霍尔传感器与PLC控制的曲轴剩磁量自动检测方案,通过自主设计信号兼容电路,实现剩磁全流程自动化检测与不合格品自动剔除,达成100%全检覆盖。经工程验证,系统检测一致率达100%、误判率低于0.02%、退磁不良品流出率降至0%,有效提升装配质量与生产效率,为汽车零部件磁性检测智能化升级提供低成本、高适配的工程应用方案。
2026-10-04
-
一种磨削振纹评价技术的自主开发与应用
本文针对磨削振纹管理中定性评价、无量化标准的技术空白,以及行业内振纹评价依赖外发改造、费用高且周期长的弊端,开发了一种基于离散傅里叶变换的振纹量化评价技术,实现振纹数据的自动采集、分析与图形化输出。经试验验证,该技术不仅节省设备改造费用400余万元,将项目实施周期从5个月缩短至1个月,还填补了国内振纹量化评价的技术空白,可实现设备振源快速解析。该技术已应用于发动机曲轴等零件评价,还可推广至新能源汽车相关零件及噪声声波分析,具有极高的工程应用与推广价值。
2026-10-03
-
发动机缸体高压铸件缩孔问题的分析及对策
在铝合金缸体高压铸造工艺中,受缸体的结构和高压铸造的属性决定,无法通过增设冒口消除缩孔,缩孔造成泄漏问题造成缸体报废比例高。在产品开发过程中,需对缸体的材质、铸造工艺和生产参数等充分考虑,可减少缩孔产生,同时,在生产中可通过调整缩孔附近的凝固顺序或加快缩孔位置凝固速度,改善缩孔的大小和使缩孔位置集中,将有害缩孔转化成无害缩孔。本文通过调整缩孔附近的凝固顺序或加快缩孔位置凝固速度,解决缸体喷油器安装孔与定位孔处因缩孔而内泄的问题,总结缩孔解决经验,为缸体生产提供参考。
2026-10-02
热点文章
-
舍弗勒:从汽车Tier 1 到具身智能Tier 1
2026-10-20
-
研发制造一体化:某商用车制造企业3DE平台落地与协同应用
2026-10-22
-
零件装配防错深度探索——整车下线外观AI视觉检测
2026-10-21
-
汽车制造智能化转型新视野——基于长安汽车产线智能运维的实践探索
2026-10-23
-
“共成长、赢未来”——李尔中国欢庆三十周年
2026-10-23
-
AI生成个性化汽车色彩涂装外观的可行性探索
2026-10-20
-
大电流、高集成、小尺寸,纳芯微发布NSD7308系列H桥有刷电机驱动
2026-10-26
-
【学员招募】充实企业数据人才梯队,支撑数智化转型:DMP培训为企业“定制”数据管理尖兵
本次培训依据团体标准《数据管理专业人员能力要求》(TCIA06-2026),聚焦装备制造业智能制造与全生命周期管理等核心场景,帮助打通数据壁垒,搭建适配产业特性的管理体系,激活工业数据价值,赋能产业智能升级。 现诚邀各企事业单位选派相关人员参加数据管理专业人员能力专题培训,共同做好数据管理人才提升和储备工作。
-
虚拟调试技术在白车身产线设计中的应用
-
汽车工艺设计中特性协同的数字化应用
-
大电流、高集成、小尺寸,纳芯微发布NSD7308系列H桥有刷电机驱动
-
汽车制造智能化转型新视野——基于长安汽车产线智能运维的实践探索
-
“共成长、赢未来”——李尔中国欢庆三十周年
评论
加载更多