机器人视觉引导在焊装车间的应用
AI《汽车制造业》
2022-02-21
在某商用车焊装车间,库卡机器人结合ISV视觉产品形成的机器人引导定位,可以完成从EMS小车上抓取侧围的任务。应用机器人视觉引导可有效控制系统稳定性和系统故障率,同时节约成本。随着视觉引导技术的发展,可以更好地满足装配需求,保证产品的质量。
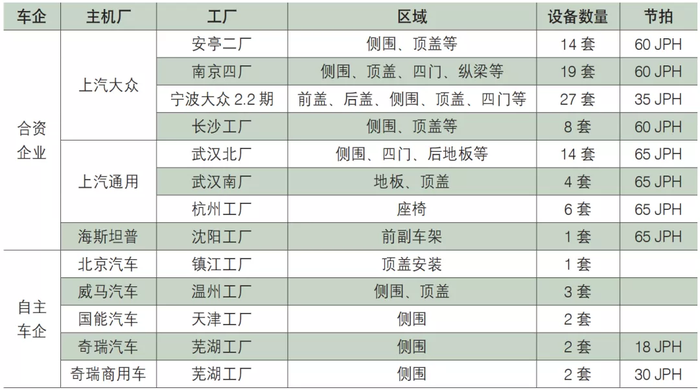
机器人视觉引导系统

1.原理
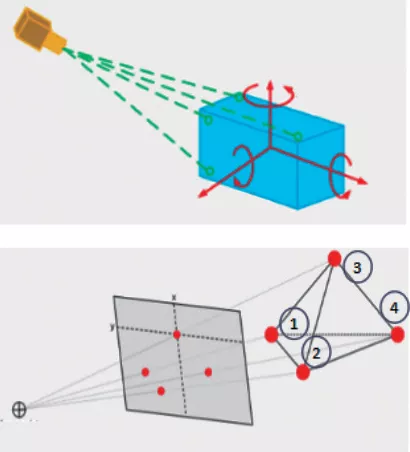
2.系统构成
焊装车间的典型应用方案

1.机器人视觉引导抓件方案
2.机器人视觉引导装载顶盖方案
机器人视觉引导调试

1.机器人式引导相机标定(柔性引导)
2.机器人轨迹调试
3.特征点选取
4.常见故障类型及处理方法
总结

AI《汽车制造业》
龚淑娟
李峥
热点文章
-
从“材料”到“感知”,Alcantara如何重塑汽车内饰体验?
2026-10-30
-
面向汽车焊装线的生产效能模型与归因分析方法
2026-11-02
-
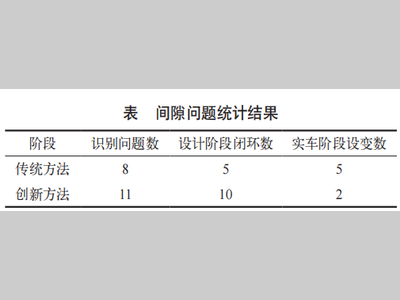
基于多源数据融合与智能管控的汽车零部件间隙质量动态优化方法
2026-11-03
-
重磅发布|《2027年度中国汽车十大技术趋势》正式发布!
2026-10-28
-
晨虹科技2026开放日落幕 国产凉爽生物基皮革“Coolea TM酷丽”正式首发
2026-10-29
-
深耕智能化与电动化:麦格纳全面展示创新技术成果
2026-10-30
-
行业热点|《新能源汽车能效白皮书》正式发布!
2026-10-28
-
基于多源数据融合与智能管控的汽车零部件间隙质量动态优化方法
汽车整车开发是多系统、多零件、多功能的集成过程,零部件间隙设计缺陷频发、后期整改成本高是行业普遍面临的质量管控难题。针对该问题,本文提出一种融合历史问题复用、自动化检查与数字孪生验证的间隙质量动态管控方法。该方法在传统分阶段管控流程基础上,通过知识图谱构建历史问题知识库,开发自动化DMU检查脚本,建立风险等级量化评估模型,并在验证阶段应用3D扫描与数字孪生比对技术,实现整车间隙质量的精准核查,推动管控模式从经验判断向量化决策转变。应用结果表明,该方法有效提升了间隙质量管控的智能化水平与设计质量,可为汽车开发质量管控提供创新思路与实践参考。
作者:
-
面向汽车焊装线的生产效能模型与归因分析方法
-
SAECCE 2026|福斯润滑油创新赋能智能底盘升级
-
从“材料”到“感知”,Alcantara如何重塑汽车内饰体验?
-
虚拟调试技术在白车身产线设计中的应用
-
汽车工艺设计中特性协同的数字化应用
评论
加载更多