黑芝麻智能端到端全栈式辅助驾驶系统体验:全路线无接管,一键出发,直达终点
随着汽车智能化进程的全面提速,辅助驾驶技术正处于从“技术尝鲜”走向“体验普惠”的关键转折阶段。在这一变革浪潮中,黑芝麻智能推出的全新一代端到端全栈辅助驾驶系统,基于武当C1200系列打造智能车载大脑,集成高算力、高带宽、高能效比特性,实时融合处理多源传感器数据流,驱动端侧大模型推理,全维度赋能高阶辅助驾驶系统。
感知层面基于自研车规级ISP强大的图像处理能力,全时域精准捕捉环境信息,基于全方位BEV感知,全场景解析车流、行人、障碍物的动态信息和环境信息。端到端算法维度依托端到端大模型持续自主学习优化,摆脱高精地图束缚,加减速的平稳韵律、变道绕行的安全考量,都精准贴近人类驾驶员习惯,全场景智能博弈、高效规划路口会车和泊车入库动作。
全路线无缝衔接体验
黑芝麻智能端到端全栈辅助驾驶系统,实现了全域场景的无缝衔接体验。用户只需设置目的地,车辆即可自主完成从立体停车场泊出到城市道路,从高速巡航到拥堵跟车,从收费站通行到地下车库寻找车位等全流程操作,整个行程无需人工接管,在通过无保护左转、环形交叉口等复杂场景时,系统能够像经验丰富的老司机一样进行多轮智能博弈,最终安全高效通行。
| 场景一:精准预判横穿风险,主动减速礼让
黑芝麻智能辅助驾驶系统能精准识别突然横穿的行人、自行车、电动车等VRU,并智能预判潜在风险,进行减速避让,守护行车安全。

右转避让横穿VRU

直行避让横穿VRU
辅助驾驶系统精准识别前方同车道内侵占道路的车辆或两轮车,系统不会生硬地刹停等待,而是在确保对向无来车的前提下,智能判断时机,控制车辆平稳地小幅跨越车道线,进行主动绕行。完成后自动回归原车道,整个过程流畅果断,极大减少了因骑行人借道而造成的交通流中断,提升了通行效率与安全性。

避让侵占道路车辆

主动绕行占道骑行人
| 场景三:复杂车流灵活通过
辅助驾驶系统在面对汇入主路、车道合流或车辆交替通行时,它能基于实时路况进行毫秒级的智能博弈,在确保安全的前提下,智能博弈协同通行以提升整体交通效率。

| 场景四:应对前车cut-in,提前减速避让
当辅助驾驶系统判断cut-in风险时模拟老司机的做法,从容实施轻柔、线性地智能预减速,主动为切入车辆让出安全空间。在前车完成切入后,系统能无缝、平滑地调整车速,以安全的跟车距离自动跟车。

但需注意的是,实际驾驶中,驾驶者务必全程集中注意力,双手紧握方向盘,严禁脱手,共同守护行车与道路安全。
黑芝麻智能
龚淑娟
李峥
相关推荐
-

欧摩威执行董事会组建完成: Jutta Dönges博士出任首席财务官
Jutta A. Dönges博士将加入欧摩威执行董事会,并担任首席财务官。她将于2026年3月1日前接替由首席执行官冯贺飞先生暂代的财务职能。
2025-09-01
-

-

NSSine™再推高端算力新品:NS800RT7P65SD实时控制MCU(DSP),全面强化电源与电机控制应用
纳芯微再度扩充NSSine™ 实时控制MCU/DSP产品矩阵,推出全新NS800RT7P65S/D系列MCU/DSP,该系列采用单/双Cortex®-M7内核@400MHz内核,每个内核配备自研eMath/mMath加速核,支持数学函数、FFT及矩阵运算加速,大幅提升实时运算效率。
2025-09-01


热点文章
-
AIOS 3.0:“自主智能”如何重塑汽车空间?
2026-11-06
-
一个全新的舍弗勒,未来可期!
2026-11-09
-
从“连接”到“赋能”:菲尼克斯电气如何作答AI与出海的双重考题?
2026-11-11
-
面向汽车开发多场景的尺寸分析与优化方法
2026-11-09
-
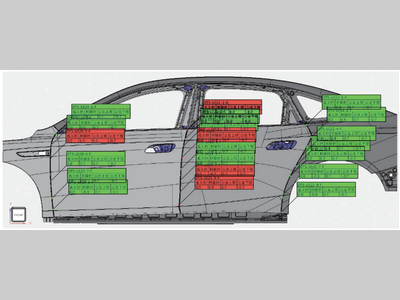
虚拟匹配技术在汽车尺寸工程中的应用研究
2026-11-10
-
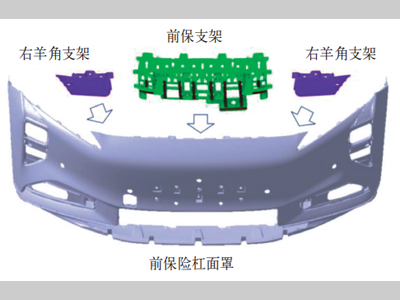
汽车前保险杠尺寸设计与工艺优化研究
2026-11-11
-
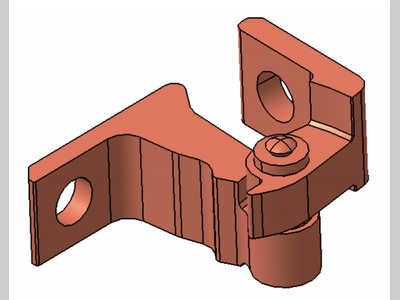
分体式铰链柔性夹具结构与车门尺寸匹配应用
2026-11-12
-
工业5.0背景下多维度劳动强度评价方法及企业实践
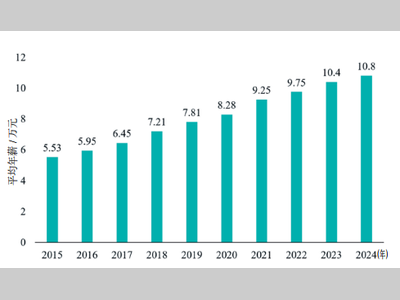
在工业5.0“以人为本”的发展理念下,劳动强度已成为衡量岗位负荷与员工健康风险的核心指标。制造业长期采用的“按工时计酬”模式,因无法精准体现岗位间的劳动强度差异,易引发“同酬不同工”的公平性问题;同时,传统工效学评价方法存在维度覆盖不全、现场适配性不足等局限。针对上述问题,本文构建了面向制造业场景的多维度劳动强度评价方法,涵盖五维度指标体系、动态权重分配机制及劳动强度分级模型,实现了岗位劳动强度的统一量化表征。基于汽车制造企业的实践验证表明,该框架可有效支撑劳动强度识别、岗位优化、人力配置与管理决策,具有良好的适用性、可操作性与推广潜力,可为制造业劳动强度评估的标准化、科学化与人本化管理提供参考思路与应用经验。
作者:
-
分体式铰链柔性夹具结构与车门尺寸匹配应用
-
汽车前保险杠尺寸设计与工艺优化研究
-
从“连接”到“赋能”:菲尼克斯电气如何作答AI与出海的双重考题?
-
虚拟匹配技术在汽车尺寸工程中的应用研究
-
一个全新的舍弗勒,未来可期!
评论
加载更多