基于AGV的超柔性车身总拼制造系统
0 引言
不同车型的白车身零件造型设计差异巨大,在焊装车间主线总拼区域需采用柔性制造系统,将侧围、底板和车顶横梁拼合在一起,进行白车身骨架的尺寸定位与焊接。因此,在焊装车间主线的柔性总拼制造系统是其最关键的设备,作用是分别在侧围内板、侧围外板定位焊工位实现不同车型侧围夹具的自动切换。
上汽大众焊装车间的60JPH柔性化生产线,已有15年历史。按照德国大众集团要求,柔性化焊装车间应使用“康采恩框架Konzern Framer”,最多可实现6个车型混线生产。截止到2017年,上汽大众所有新增柔性总拼制造系统均采用了Konzern Framer。该框架设备投资昂贵,需特殊设计地坪(局部立柱承载需70t),二层楼板安装较为困难,设备每5~7年需委托德国供应商进行大保养,且调试和售后保养服务费用昂贵。2018年开始,上汽大众规划团队结合全球各种柔性总拼制造系统优缺点,开发了高柔性化60JPH轻量化总拼制造系统(即,第一代SVW Framer),可满足在二层楼板常用地坪上安装和运行,符合德国大众集团对于白车身的高尺寸质量要求。
1 柔性总拼制造系统现状
1.1 主流的柔性总拼制造系统现状
目前全球汽车行业主流的柔性总拼制造系统种类繁多,但适用于60JPH高柔性化生产线的,仅有大众集团的Konzern Framer、Opengate Framer、Standard Framer、Flex Framer以及丰田的Framer。其中,丰田的Framer需要白车身产品设计结构支持夹具在白车身内部进行定位,不符合大众集团的产品设计准则。其余总拼制造系统(包含第一代SVW Framer)的技术对比详见表1。
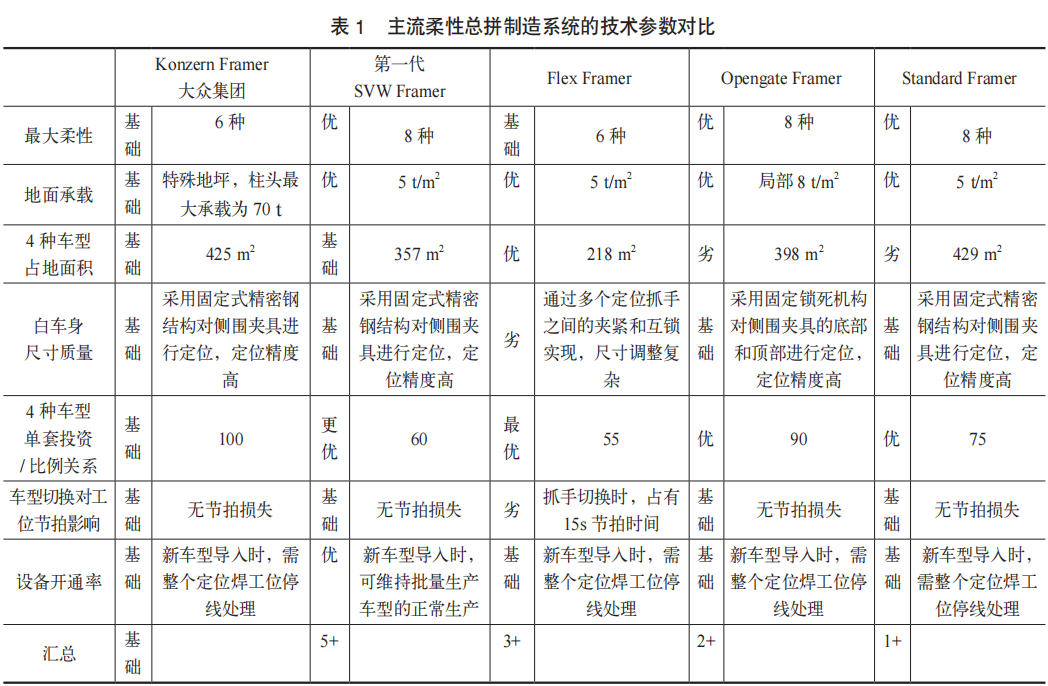
从表1可见,第一代SVW Framer采用地面导轨和三面转台相结合的方式,用以切换不同车型的工装夹具,替代Konzern Framer空中夹具切换方式,使得其在最大柔性、地面承载、设备投资和设备开通率方面均有显著优势。第一代SVW Framer利用系统模块化扩展理念,已开发出四种类型衍生版本,分别针对2种、4种、6种以及8种车型混线生产,如图1所示。这种系统模块化拓展理念,使得设备硬件投入分布实施,且保证该系统的柔性拓展过程中,不影响已有车型的批量生产。这些衍生版本已批量生产应用于大众集团内部多个焊装车间中。
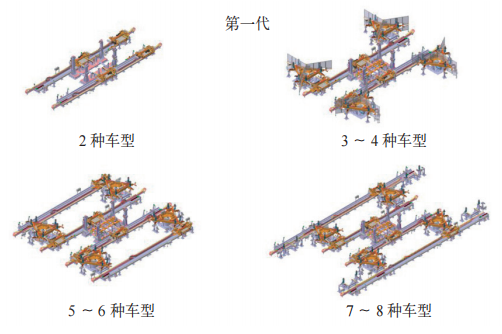
图1 SVW Framer系统模块化拓展理念
1.2 上汽大众柔性总拼制造系统发展历程
上汽大众的柔性总拼制造系统发展历程分为三阶段。第一阶段是没有柔性总拼制造系统的,每一个车型单独搭建了轻质Framer。随后进入了第二阶段,在每个焊装车间新建了柔性化总拼制造系统,从最初的蒂森克虏伯Framer到转变为大众集团Konzern Framer。从2018年开始,进入了本土化创新的第三阶段,开发出第一代和第二代SVW Framer,陆续推广至焊装车间新建生产线中。特别是最新的第二代SVW Framer,是基于AGV的超柔性总拼制造系统(简称AGV Framer),在各个技术指标方面均有显著提升。
2 基于AGV的超柔性总拼制造系统
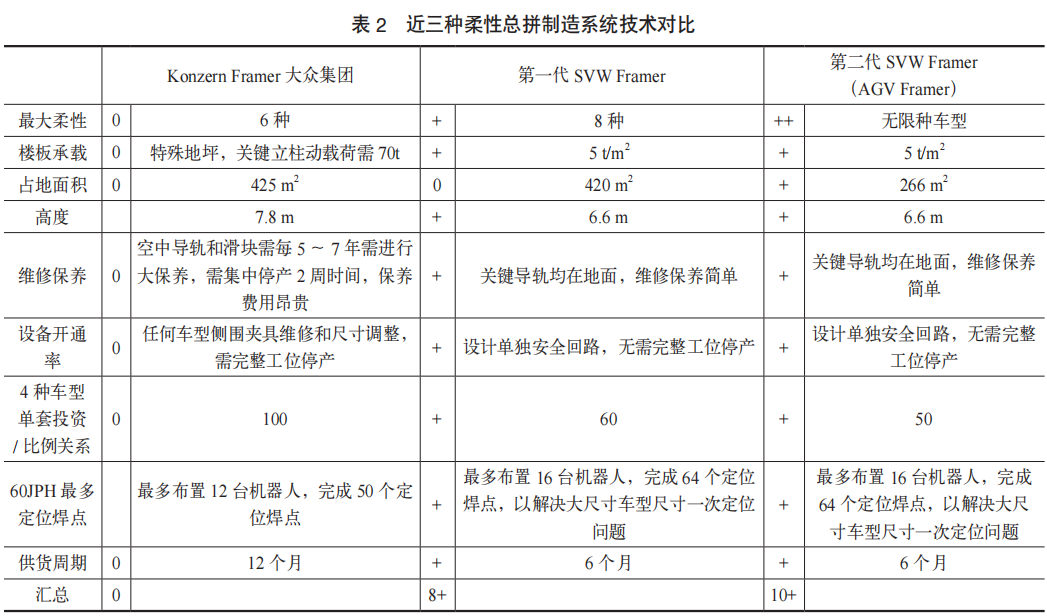
2022年,上汽大众首次提出AGV Framer理念,理论上对车型柔性取消了限制,历经半年多的极限测试,通过了公司技术平台许可,在某工厂某车型项目中予以批量应用,其总拼系统最终车身成型精度Cpk值>1.33。上汽大众三种典型柔性总拼制造系统技术对比见表2。第一代和第二代SVW Framer相比Konzern Framer有较大技术优势;而且第二代SVW Framer相比第一代SVW Framer,在占地面积和最大柔性方面都有了更进一步优化。
2.1 工作原理
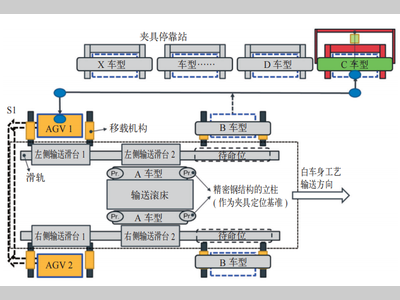
AGV Framer在设计理念上是对第一代SVW Framer的升级,因此保留了原有系统中的工装和设备不变,减少了改造的难度和设备投资需求。整个系统内部的结构保持不变,即精密钢结构、侧围夹具和X向滑轨,输送滑台和机器人布局等都不需更改,仅将4个三面转台拆除,替换成固定移载机构和AGV,并在工位围栏之外空闲区域增加侧围夹具停靠站。不同车型侧围夹具的自动切换通过AGV在工位围栏内部和外部之间自动驳运。系统的局部升级如图2所示。
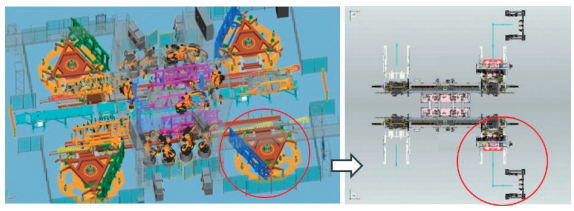
图2 AGVFramer局部升级示意
2.2 工装夹具切换策略和节拍
为保持原有滑轨和输送滑台不变,且考虑到AGV的停止精度有限,避免将夹具相互交接时出现较差的定位销正确落位率,在侧围夹具交接区域新增了移载机构。侧围夹具切换流程有6个步骤。
步骤1:输送滑台通过滑轨,X向移动到待命位。
步骤2:通过输送滑台自带导轨,将侧围夹具Y向向外移动到存放位。
步骤3:在存放位,新增的移载机构入销夹紧侧围夹具,输送滑台上松开针对侧围夹具的定位,以便完成侧围夹具的顺利交接。
步骤4:移载机构将侧围夹具Y向继续向外移动到接车位。
步骤5:AGV进入接车位,参照步骤3的做法,完成侧围夹具的顺利交接。
步骤6:AGV带侧围夹具驶出工位,驶入工位围栏之外夹具停靠站,并完成相互交接。
AGV Framer的切换策略较简单,分为小循环和大循环两种切换模式。小循环指通过AGV在工位内部2个接车位(以生产线左侧为例,对应的左前和左后接车位)之间驳运夹具。而大循环指通过AGV在工位围栏之外的夹具停靠站与工位接车位之间驳运夹具。
如图3所示,简单介绍一下这两种循环切换模式下的具体策略。
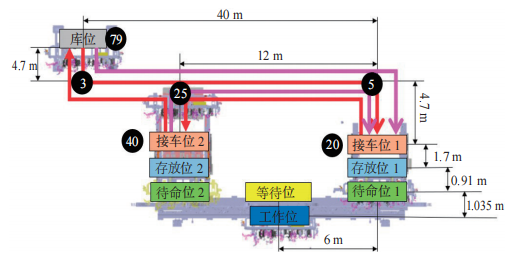
图3 不同车型夹具切换的示意
当集成3款车型或一段时间内只进行3款车型的生产时,适用小循环模式。小循环切换策略可描述为:假定有A、B和C三款车,A车型为当前生产车型,其夹具在工作位使用,待命位2有B车型夹具,存放位2有C车型夹具;仅当B和C车型夹具在同侧,且下一辆切换车型需使用存放位的夹具时,AGV执行小循环流程。小循环夹具切换所需节拍时间是350s。按照60JPH自动工位节拍要求(51s),约需要在连续7辆车的生产时间内完成小循环切换动作。
当集成4款以上车型,且下辆车需切换工位内已有3套车型夹具以外的夹具时,适用大循环模式。大循环切换策略可描述为:假定有A、B、C及D四款车,A车型为当前生产车型,其夹具在工作位使用,待命位2有B车型夹具,存放位2有C车型夹具;当需要切换外部夹具停靠位的夹具D时,AGV执行大循环流程。以某工厂为例,完成上述大循环需600s,按照51s节拍计算,约需要在12辆车的生产时间内完成大循环切换动作。
2.3 关键工装的设计技术难点
不同车型的侧围夹具可参考类似案例——某A级车单侧的侧围内板夹具,如图4所示。按照大众集团的标准定义,任一车型单侧侧围夹具的质量不得超过2.5t。夹具在支撑和输送情况下的重复停止精度+/-0.5mm。
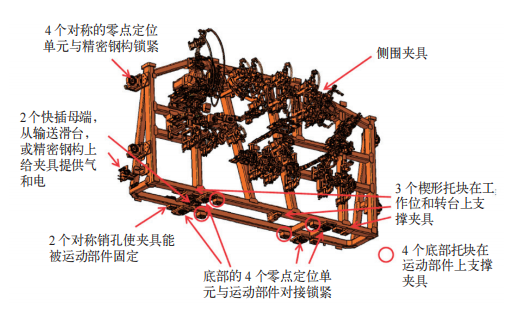
图4 某车型侧围夹具案例
AGV Framer系统相关的设计有三方面的技术难点具体如下。
(1)浮动定位机构。与上述夹具高停止精度条件相矛盾的是,AGV的重复停止精度只有+/-10mm。为此,在AGV上方设计一套浮动定位机构,如图5所示,以便能在X向和Y向进行略微浮动移动。浮动定位机构可以设计为双层导轨或其他的类似机构,最大浮动量达到±10mm,进而解决AGV和浮动定位机构与高刚性侧围夹具之间的刚度匹配与误差补偿问题。
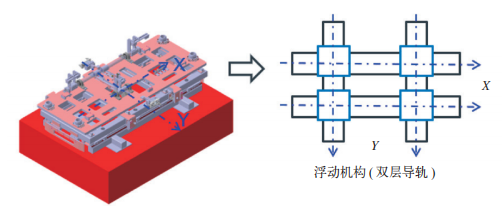
图5 不浮动定位机构示意
(2)特殊订制的重载AGV。该应用场景中需4t的重载AGV,必须满足国际标准DINENISO13849/13855安全元件性能水平和等级要求PLD等级的安全标准,符合上汽集团AGV及系统安全标准;此外,AGV的两个对角安装了单独安全扫描光栅,能完成覆盖AGV周围360°范围内的扫描,并根据不同阶段灵活变化扫描方案和区域;四周有安全触边,若有物体接触触边,则其受压后电阻变化,触发停止信号,作为二次保护;4个轮子为全向惰轮,无转弯半径即可实现转向移动;在高度方向,能进行2次举升,用于匹配工装夹具的平顺切换。控制与通信架构的交互协议为Profinet方式,符合德国大众集团VASS电气标准。
(3)无线通信方式。目前运动部件AGV在工位围栏外侧驳运夹具时,AGV与工位PLC之间的实时数据无线通信方式为Wi-Fi5.0。考虑到低时延需求,下一代升级版本的系统中,AGV与工位PLC之间的无线通信方式将采用5G-A技术,数据低时延可压缩到4ms。
2.4 应急方案
由于该方案首次将AGV用于车身车间自动生产线的工装夹具切换,对设备开通率的担忧不言而喻。同步考虑资源的最大化共享,需要系统性思考AGVFramer的应急方案。该方案主要从两个方面展开。
(1)单台AGV的左右侧互为备用方案。正常的工艺节拍分析,单套AGVFramer工位在60JPH工作环境下左右侧分别需要1台AGV。为了节省备用元件的投入,提出了左右侧标准设备互为备用的设计概念,即左右侧的AGV互为备用设计。整体设计方案和单套AGV作为左右侧夹具切换的时间损失如图6所示。在S1措施中,单台AGV可以在工位左右侧交叉作业,实现左右侧夹具的自动切换,预计切换的时间将比正常的节拍增加10min。
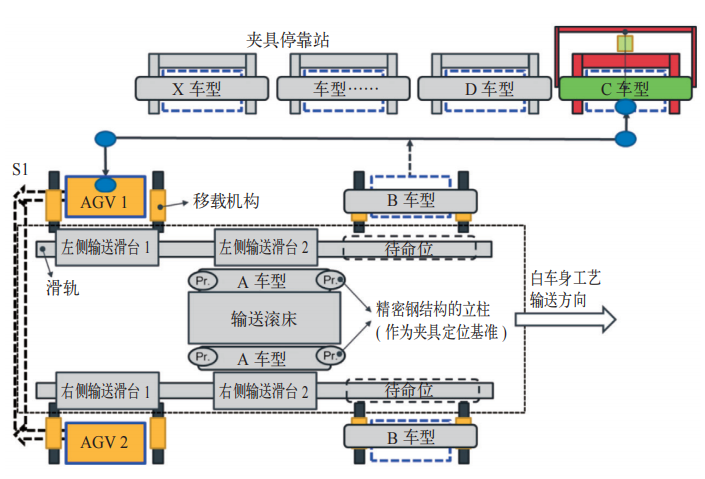
图6 AGV的备用应急方案设计
(2) 单台浮动定位机构的左右侧互为备用方案。在AGV实现左右侧互备方案后,需继续探索AGV上方负载的浮动定位机构设计,必须遵守左右侧的轴对称原则,即单侧浮动定位机构可以任意放置左右两侧的任一侧夹具。
基于如上AGV和浮动定位机构的特殊设计,可实现最大的资源共享率。在多车型的单套AGV Framer工位中,只需配备共计2台AGV和2台浮动定位机构。其中,设备满足左右侧互为备用的设计方案。
3 结语
第二代SVW Framer已成功应用于上汽大众多个焊装车间。从预批量阶段、批量生产阶段一直运行至今,已达到了柔性总拼制造系统的各项技术指标要求。在项目实施中,深入研究了AGV的安全方案、维修方案、应急方案、倾覆计算、倾覆试验、充电方案及电气屏显架构等。基于AGV的超柔性总拼系统的应用案例,是重载AGV在全球汽车行业焊装车间总拼制造系统的首次应用,它符合未来多品种小批量生产模式需求,将为焊装车间打造为智能示范车间奠定基础。
AGV在汽车行业焊装车间生产线的典型应用场景之一是实现工装夹具的切换,提升自动化生产线的柔性。目前,AGV Framer只是第一个示范点。相信不久的将来,重载AGV也可以实现其他主线和分拼生产区域的工装夹具切换使用。
参考文献
[1] 胡轶敏.电动车与燃油车混线生产的车身底部夹具优化[J].汽车制造业,2024,(4):53-55.
[2] 孙凤元.汽车焊装车间柔性化生产线的应用研究[J].中国设备工程,2019,(11):159-162.
[3] 廖春光,何舟,孙海涛,等.整车厂白车身焊装生产线[P].中国:CN201610905514.0.2018-03-13.
[4] 廖春光,孙海涛,陈凌之,等.一种车身生产装配的切换存储系统[P].中国:CN202211125283.3.2023-01-24.[5]Q/SQAJ20721-2018自动导引车通用安全标准[S].上海:上海汽车集团股份有限公司,2018.
本文为“AI汽车制造业”首发,未经授权不得转载。版权所有,转载请联系小编授权(VOGEL100)。本文作者:孙海涛,单位:上汽大众汽车有限公司规划部。责任编辑龚淑娟,审核人李峥。本文转载请注明来源:AI汽车制造业
AI汽车制造业
龚淑娟
李峥
相关推荐
-
某车型涂装工艺底漆质量管控研究
在汽车涂装行业对质量和成本控制越来越严,也越来越依赖数字化技术的发展趋势下,本文结合我公司某车型涂装工艺质量改进案例之一,从底漆质量管控关键参数、底漆质量提升技术方案、底漆质量数字化管控体系构建和降低底漆质量成本措施四个维度,系统阐述底漆质量管控的核心策略,为汽车制造及其他涉及涂装的企业提升底漆涂装质量、降低生产成本提供理论与实践参考。
2026-09-21
-
汽车点焊工艺的智能质量预警与 过程闭环控制技术开发及应用
针对汽车焊装点焊工艺长期存在的质量检测滞后、缺陷追溯难和飞溅缺乏量化识别等行业痛点,一 套基于 AI 与数据驱动的智慧点焊质量预防与实时监控系统被提出并实现。系统以“零硬件投入”为原则, 复用现有设备构建全维度数据采集网络,创新融合毫秒级动态电阻法与多模态 AI 算法,并新增飞溅大小自 动识别模型,实现了焊点质量从“事后补救”向“事前预防”与“事中控制”的转变。应用效果表明,该 系统将焊点缺陷率从 5‰降至 2‰,实现批量缺陷“零发生”,年节约工时 1700 人时,显著降低了能耗与耗 材成本,为汽车制造行业提供了可复制、可推广的数智化转型新范式。
2026-09-20
-
高速伺服冲压生产线堵废料问题分析及预防性控制措施研究
本文以一汽-大众高速伺服冲压生产线为研究对象,系统梳理堵废料问题的产生根源、现场损失与传统管控局限,提出基于机器视觉的废料排放数字化监控技术。工程应用结果表明,该技术可实现堵废料状态精准预警,堵废料停台同比显著下降,人工巡检负荷大幅降低,年节约生产与维修成本显著,相关成果已在一汽-大众五大生产基地全面推广,可为高速冲压生产线堵废料预防性控制提供成熟可行的技术方案与工程参考。
2026-09-18
热点文章
-
一种可调节防掉落汽车行李舱隔断设计与试验研究
2026-10-08
-
一键破窗技术的原理、应用及其对汽车安全开发范式的影响
2026-10-09
-
基于分段控制与预紧力矩标定的电动汽车牙嵌式离合器结合冲击优化研究
2026-10-08
-
一种涂胶绑定FPC排线失效的原因分析及改善方法
2026-10-09
-
佛瑞亚海拉:以“中国创新”开创“智电”未来
2026-10-12
-
阿普拉斯焊技术在车身制造的应用
2026-10-10
-
节能思维转变破解电池制造能效困局
2026-10-10
-
基于AGV的超柔性车身总拼制造系统
本文分析了基于AGV的超柔性总拼制造系统工作原理、多车型混线切换的策略和节拍、关键工装的设计技术难点以及应急方案,最后说明了现场实施过程中所需考虑的因素。在焊装车间内部零散面积充裕的前提下,该柔性总拼制造系统理论上可实现混线车型种类的数量没有限制,以满足未来多品种小批量生产模式的需求。基于重载AGV的工装夹具切换理念,后续将继续推广和应用于焊装车间的其他主线和分拼生产区域。
作者:
-
隐藏式外开手柄装配导致车门外板胶坑问题解析
-
佛瑞亚海拉:以“中国创新”开创“智电”未来
-
阿普拉斯焊技术在车身制造的应用
-
节能思维转变破解电池制造能效困局
-
一种涂胶绑定FPC排线失效的原因分析及改善方法
评论
加载更多