基于分段控制与预紧力矩标定的电动汽车牙嵌式离合器结合冲击优化研究
0 引言
近年来四驱模式逐渐成为高端电动汽车的标配。电控汽车在追求动力性能的同时,对整车能耗同样有较高的要求,在合适的整车条件下,需完成两轮与四轮驱动模式间的转换。被脱开或结合的牵引电机成为辅驱电机。主流的车辆配置中,辅驱电机位于车辆后轴。电驱总成中使用一套脱开机构完成辅驱电机动力介入脱开。在诸多的脱开结构系统中,牙嵌式机构(或花键结构)因其成本优势、节省空间和技术成熟成为电驱总成配置的首选,但同时也给电控技术带来了巨大的挑战。
近年来,牙嵌式离合器在电驱动系统中的应用日益广泛,其快速响应与高效率特性使其成为四驱切换的主流方案。然而,动态工况下的结合冲击控制仍面临NVH与耐久性的双重挑战。电控技术需满足车辆在动态行驶工况中对结合时间、振动冲击、结合成功率的综合性能指标的要求。近年来诸多国内外学者使用机电联合仿真的方法对牙嵌式离合器NVH优化展开研究,例如:建立动力学模型配合先进的控制算法优化NVH;通过机电耦合仿真的方式优化机械设计;通过软硬件(控制算法+硬件在环)结合推动工程实践。本文立足于实际客户项目给定的性能指标,研究工作结合实践,通过对牙嵌式离合器工作机理的分析,探索出一种结合过程冲击的控制及标定方法,指导开发工作。
1 动力系统构型及振动源分析
当车辆工作在两驱模式,在行进过程中有切换为四驱模式的期望时,辅驱电机需主动调速至与后轴转速相近,在合适的时机通过位移执行机构控制离合器结合后,辅驱电机输出动力。本课题中的动力总成配置如图1所示,辅驱电机通过减速机构与狗齿(Teeth)链接,齿槽与车辆后轴固连,配备一套专门的机械锁止机构(BLDC电机为电控执行器)控制离合器结合与脱开,机械系统中使用丝杆元件将BLDC电机的旋转运动转换为直线运动,丝杆与狗齿间设置蓄能弹簧(作用是消振及增加结合成功率),机械锁止机构负责在狗齿到达结合或脱开位置时限制狗齿从稳态脱出,机械锁止机构不传递驱动力矩。
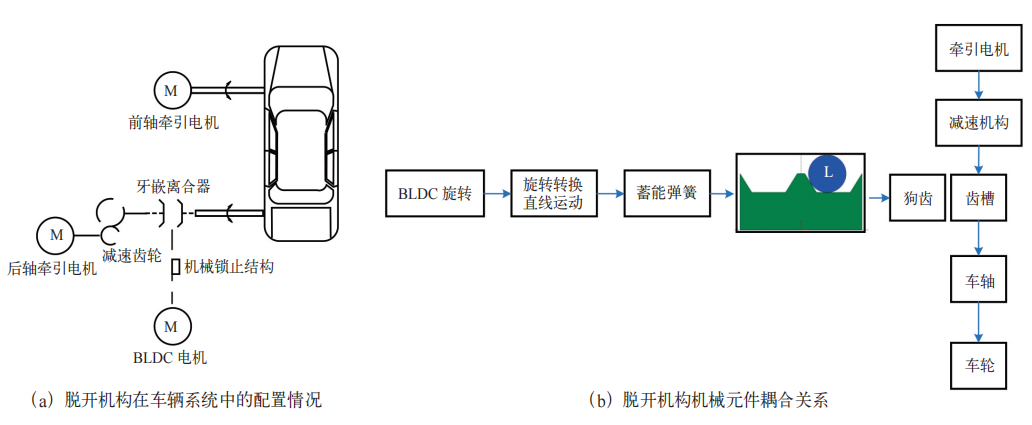
图1 带脱开机构的电动汽车电驱动架构
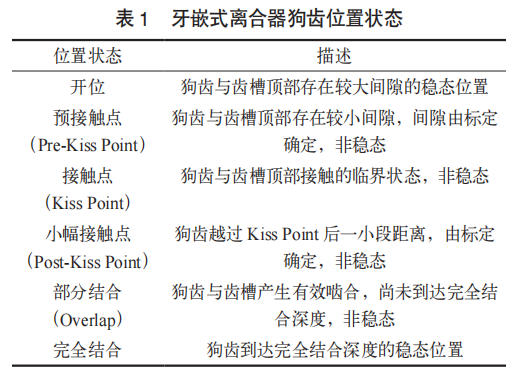
牙嵌式离合器狗齿与齿槽(Hub)包含的相对位置状态见表1,狗齿位置如图2所示。
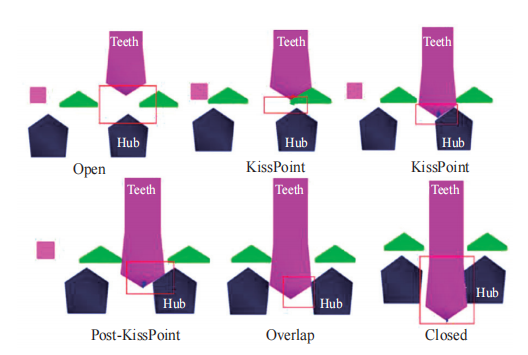
图2 狗齿位置
如图3所示,结合过程中产生的振动源来自于轴向(BLDC电机运动)和径向(辅驱电机转动)两个维度。轴向振动是脱开机构传动链损伤的主要原因,径向振动的危害对狗齿侧向损伤大,且驾驶员对侧向冲击更为敏感。基于牙嵌式离合器的机械结构,必然存在由有速差到无速差的能量释放过程,从控制角度,BLDC电机轴向控制和辅驱电机径向控制均有贡献,关键点在于结合完成瞬间前BLDC电机力矩和狗齿滑入过程中辅驱电机力矩控制,避免短时大能量释放,从根本上抑制振动冲击。
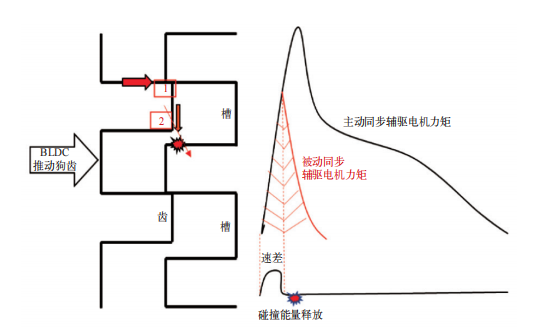
图3 牙嵌式离合器振动产生机理
本课题的指标定义来自于客户输入。
结合时间上,自整车控制器发出结合请求起,Normal模式下齿对槽,脱开机构完成从脱开结合,可稳定传递力矩所耗时间少于290ms(后轴速400r/min的场景)。
振动指标面方,脱开机构轴向振动小于2.5mm/s,另外整体NVH评价以整车主观感受为准。
2 换挡控制与标定
整车系统需求对辅驱系统有明确的要求:辅驱系统结合与脱开过程不可被驾驶员感知。将系统需求分解至软件需求,需设计控制算法在满足结合时间指标要求的同时具备较高的结合冲击换挡品质。由图1可知,BLDC电机通过机械结构控制狗齿侧位移(换挡电机控制),辅驱电机需完成结合前的调速及结合后的力矩控制功能(调速电机控制)。
2.1 关于结合时刻相对速差的选择
在项目实践中,结合脱开控制,包含结合时间、NVH、耐久磨损等多重要求,需首先分析并决策最典型的控制规律。图4所示为结合过程中辅驱电机与后轴转速相对速差的影响。按BLDC电机系统开始动作的时机定义两种不同的结合控制率:将当辅驱电机转速达到低于后轴转速一定值时,开始BLDC电机动作的结合控制方法定义为负速差控制率;将当辅驱电机转速达到高于后轴转速一定值时,开始BLDC电机动作的结合控制方法定义为正速差控制率。
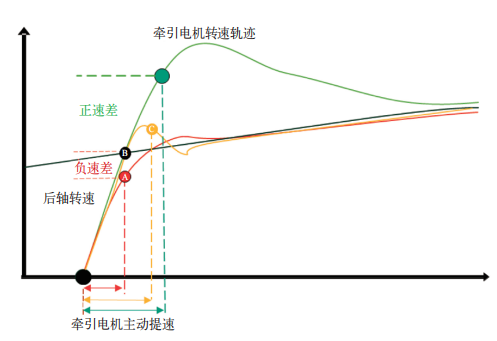
图4 结合过程转速相对速差的影响
对于图4中的负速差轨迹,辅驱电机转速在后轴转速“下方”结合,虽然可以“更早”地完成结合过程,但与辅驱电机转子固连的减速齿轮机构的旋转惯性能量在结合的瞬间被释放,造成较大冲击。当离合器产生轻微接触时,由于狗齿两侧机械惯量存在巨大差异,狗齿(辅驱电机侧)会不可避免地被齿槽(后轴侧)同步,负速差控制率的辅驱电机的振动会较为剧烈。
对于图4中的正速差轨迹,存在两种场景:第一种,即使辅驱电机转速超过后轴转速,在其未达到零力矩前,若BLDC电机结合实际过早,辅驱电机依然会被后轴转速强行同步(C点),振动影响与负速差控制率相似;第二种,辅驱电机会主动提速高于结合时刻的后轴转速一定幅度后切换为力矩控制,辅驱电机会经历一段自由降速过程,待辅驱电机转速高于当前的辅驱转速一定幅度(即为正速差)时,BLDC电机驱动狗齿开始结合,速差及惯性叠加导致的冲击力较小。在离合器控制中,采用“正速差”策略以降低结合冲击已被广泛验证。
2.2 换挡电机控制率
基于前文判断,正速差控制率优于负速差控制率。对正速差控制率描述如下:车辆在行进中,以接收到整车控制器(VCU)结合指令为起始时刻,辅驱电机主动提速至高于当前后轴转速一定幅度后切换至零力矩控制,辅驱电机连同机械固连的减速机构经历惯性降速,待辅驱电机转速降至高于后轴转速一定幅度后,BLDC电机开始驱动狗齿来结合离合器。若剔除控制器通信时间,结合时间包含辅驱电机主动提速时间(T1)、辅驱电机惯性降速时间(T2),BLDC电机控制执行器动作时间(T3),分别代表了辅驱电机调速能量、辅驱电机及减速机构的机械惯量、BLDC电机控制及结合机构的系统控制水平。整车系统除了有结合时间要求之外,对结合冲击的评价往往偏主观。本文除了需开发专门的轴向及径向控制策略,还需横向与纵向的协调过程,如图5所示,即需要T3阶段,对BLDC控制与辅驱电机控制指定专门的控制率。
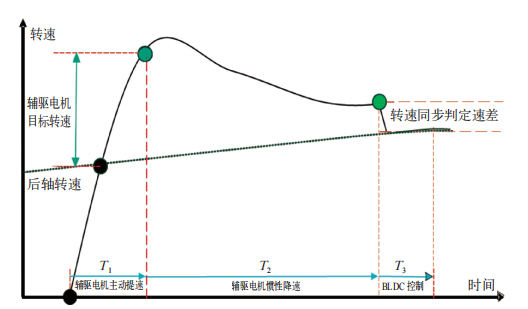
图5 正速差结合控制率算法
相对于盘式离合器通过摩擦动作实现转速同步,牙嵌式离合器的“狗齿”结构对调速精度、狗齿结合深度与控制特性有较高的要求。如图6所示,牙嵌式离合器执行器的控制率,其核心目标是在临近机械撞击的位置降低驱动力以减小振动及机械损伤,在其他位置增加驱动速度以追求更短的结合时间。结合执行器的控制过程分为五个阶段。
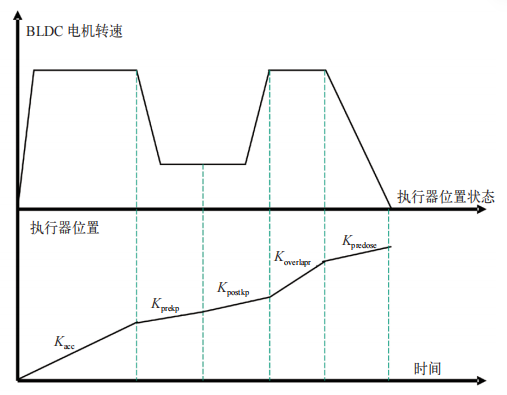
图6 BLDC电机控制结合执行器的控制率
(1) 快速移动(Acc):当离合器处于开位稳态,且当BLDC控制被激活(图5中的T3时刻)时,BLDC电机需输出较大的力矩使机械机构脱离稳态以较大的速度向关位移动,主要目的是缩短结合时间。
(2) 预接触(Pre-Kiss Point):执行器在到达狗齿接触点(Kiss Point)之前,需控制BLDC电机转动力矩,避免顶齿时摩擦力矩过大,依靠相对速差可以更可靠地克服摩擦力完成结合。
(3) 小幅接触(Post-Kiss Point):执行器自狗齿Kiss Point至其后的一段位移,定义为Post-Kiss Point,这段距离在机械上指代齿顶端面至越过齿边缘圆角的纵向距离。在结合过程中,若采用较大的BLDC力矩,齿顶接触会造成顶齿异常,齿圆角接触(此部分距离齿侧隙往往很大)会出现较大的振动,因此在Post-Kiss Point阶段也需控制BLDC电机力矩。
(4) 部分结合(Overlap):当狗齿结合深度越过齿圆角,不会再有顶齿风险,齿侧隙也相对较小,自此位置其直至接近全结合的位移段,定义为Overlap段,在Overlap段,需BLDC电机提供较大的转速(也即结合速度)以缩短结合时间。
(5) 临近全结合(Pre-Close):在完全结合位置之前设定一提前量,定义为Pre-Close,目的是利用此段位置设定控制BLDC电机降速,使执行器到达完全结合位置时的冲击尽可能小。
该五阶段控制策略借鉴了基于位置反馈的分段力矩规划方法,类似思想在液压离合器控制中已有应用,但针对牙嵌式结构的“Kiss Point”敏感区与“Post-Kiss Point”振动抑制,本文首次提出结合预紧力矩的协同标定机制。
2.3 牙嵌离合器部分结合状态轴向位移与径向力矩协同控制
狗齿与齿槽存在侧隙,当离合器狗齿处于半结合(Overlap)状态时,需主动施加辅驱预紧力矩使狗齿与齿槽侧面稳定贴合。预紧力矩用于抑制齿侧间隙引起的敲击振动,其优化标定需结合系统惯量与齿形几何参数。多级预紧策略在文献[5]中被证实可显著缩短振动衰减时间。此过程的控制要点包括四项内容。
(1)离合器执行器位置(经机械机构尺寸链转化后即为狗齿与齿槽的相对结合位置)需准确。BLDC电机作为狗齿位置控制的唯一电控部件,仅能准确反应与BLDC电机输出轴固连的机械元件的位置,此位置与离合器狗齿之间存在诸多的机械特征(弹簧、间隙和塑性变形等),BLDC电机的电控策略需将机械特征融合考量,最终在狗齿侧体现真实的物理结合关系。狗齿物理Kiss Point是影响振动冲击的关键因素,若尚未到达Kiss Point即开始辅驱预紧力矩加载,会导致速差变大,进而引起振动加剧或结合失败。若到达Kiss Point后过晚开始辅驱预紧力矩加载,则不利于侧面敲齿问题的解决。
(2)狗齿结合处于Post-Kiss Point段的预紧力矩:过大会带动辅驱电机提速,过小则不能缓解在Post-Kiss Point阶段以及Overlap阶段的振动冲击。
(3)狗齿Overlap段的预紧力矩:狗齿结合到达Overlap阶段,是辅驱电机为狗齿完全结合状态下传矩做准备,期间需要通过预紧力矩完成侧面靠齿,靠齿方向由车辆动力(牵引/能量回收)方向确定。预紧力矩过大会带动辅驱电机提速,属于对振动问题的孤独干预。预紧力过小则不能有效地抑制敲齿振动。
(4)狗齿Overlap段的BLDC电机控制的狗齿结合速度(图5中的Overlap):Overlap段的结合动作需迅速,一方面为了缩点结合时间,更重要的是通过更快地完成结合,传递大力矩,间接地缩短齿轮敲齿振动过程。
2.4 不同结合模式下振动控制与优化分析
整车功能对结合脱开控制有“结合模式”的控制风格需求主要有三种模式。
(1)Normal模式:结合时间及振动指标,由整车客户定义。整车在测试环境中的振动性能需主观可接受。
(2)Fast模式:通过牺牲部分NVH性能获得更快的结合速度。此模式对应的控制需求为采用较大的转速同步判定限值及较短的转速同步确认时间。
(3)Silent模式:通过牺牲部分结合时间性能获得更高的NVH性能。此模式对应的控制需求为采用较小转速同步判定限值及较长的转速同步确认时间。
如前文所述,结合脱开控制需在NVH性能和结合之间取得博弈平衡。在实际项目开发过程中,由于脱开机构系统中未配置狗齿绝对位移传感器,BLDC电机采用基于内置旋转位置传感器配合计圈算法得出轴向位移。由于脱开机构自身机械特征的复杂性,BLDC电机轴向位移与狗齿位移不为刚性的直接位置转换关系。作为脱开机构中唯一的执行器,项目实践中采用BLDC霍尔计数(Hall Count)作为结合脱开位置的判定信号源。从软件开发信号传递的角度触发,结合脱开时间的定义为BLDC电机从脱开到结合对应的霍尔计数。下述的NVH的控制与标定是在结合时间约束达标的前提下进行的。
图7为不同结合模式下振动控制与优化对比情况。图中列出了四种典型的结合场景,分别为Fast、Normal、Silent以及Silent_优化。对于任一次结合过程,结合时长受整车结合模式及机械系统顶齿概率综合影响,是复杂的二维影响耦合问题,为聚焦本文研究主题,挑选关联无顶齿场景的结合过程绑定Fast模式,挑选顶齿场景绑定Silent模式,基于结合模式对振动分析分别予以阐述。另外,“Silent_优化”是对“Silent”模式的标定优化的改善场景。
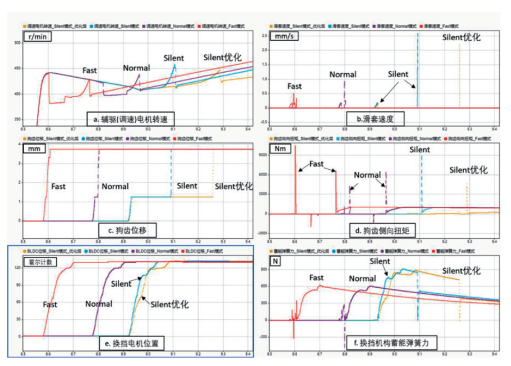
图7 不同驾驶模式下结合过程振动对比分析
2.4.1 Fast结合模式振动分析
如图8所示,Fast模式模式下(采用30r/min同步转速判定速差)由于BLDC电机控制执行器结合时机过早(图8c,图8e)导致辅驱电机转速被动同步(图8a),在被动同步期间辅驱电机侧向力矩瞬间能量释放,产生较大的振动力矩(图8d),狗齿轴向的位移在此动态过程中被抑制(图8c)。由于蓄能弹簧的作用(图8f),在狗齿发生物理顶齿和被动同步期间,轴向冲击被弹簧力抵消,机械冲击不会由狗齿反向传递至BLDC电机(图8e),蓄能弹簧有效地保护了脱开机构机械传动链及BLDC电机本体,另外由于轴向冲击与整车牵引动力方向垂直,对驾驶员感知影响相对较小。
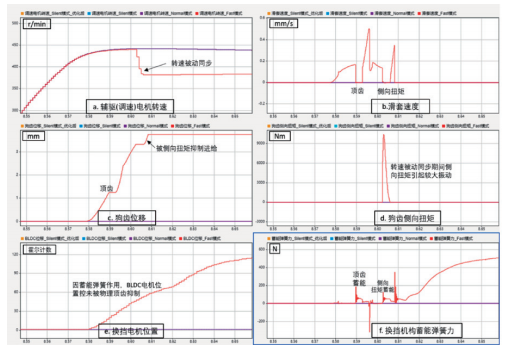
图8 Fast结合模式振动分析
2.4.2 Silent结合模式振动分析与优化
如图9所示,本文对Silent模式下的振动影响进行分析并探索优化方法(也适用于其他结合模式。Silent结合模式采用10r/min同步转速判定速差)。因发生物理顶齿场景下能量释放带来的振动最恶劣,特挑选顶齿场景用于Silent模式下的优化分析作为案例。发生物理顶齿时,BLDC电机的位置位于105~120HallCount,BLDC电机在此位置处于被机械机构堵转,此时BLDC电机需要主动限流,一方面避免BLDC电机过热,以及避免产生较大的蓄能弹簧力,进而避免再结合瞬间引起较大的侧向冲击。图8中所示为Silent结合模式下的NVH优化手段,包括顶齿限流以及牙嵌式离合器完成结合瞬间限制辅驱电机力矩,可以得出结论,BLDC电机限流降低了电机动作速度(图9e)、滑套振动速度(图9b)以及弹簧蓄能力(图9f)。通过抑制结合完成瞬间辅驱电机力矩可有效降低侧向冲击(图9d),从状态反馈上有效地减小了转速波动(图9a),但同时,NVH优化手段带来约170ms结合时间开销(图9c)。在项目实践中,NVH性能和结合时间需综合标定,以综合达成客户要求为验收准则。
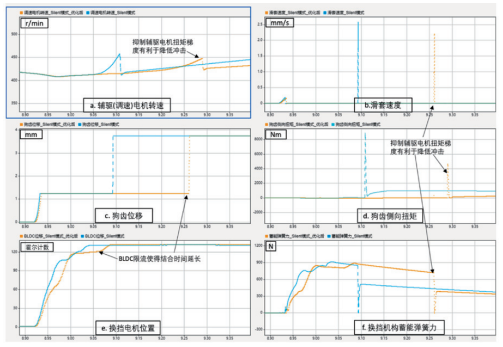
图9 Silent结合模式振动分析与优化
3 结语
本文以电动汽车电驱总成中配备牙嵌式离合器脱开结构的结合冲击控制为研究目标,首先介绍了此机电系统的基本配置及牙嵌式离合器结合阶段的相对位置,然后通过设置专门的BLDC电机控制率和离合器结合动态过程的调速电机力矩控制,给出了专门方法。研究了如下内容并得出结论:
(1)理想的结合过程分为辅驱电机主动提速、零力矩控制辅驱电机惯性降速、结合执行器(BLDC电机)控制三个环节。
(2)辅驱电机主动提速环节是为零力矩控制辅驱电机惯性降速环节提供前提,需结合车辆动力模式(牵引/能量回收)标定,兼顾结合冲击和结合时间。
(3)重点针对物理顶齿和完全结合前的结合运动过程,制定专门的BLDC电机控制率可有效降低轴向冲击,并对径向振动也有抑制作用。
(4)狗齿从Overlap滑入结合位置的过程的振动来自于轴向和径向两个维度的力矩贡献,本课题的机械系统中由于有蓄能弹簧,对径向的力矩控制相对更为关注,狗齿在Overlap阶段辅驱电机力矩需受控在微小的值(预紧力矩)。本文的研究为软件开发及软件标定工程师提供了切实可行的工程解决方案。
参考文献
[1] Zhang Y, et al. Design and Control of Dog Clutch for Electric Vehicle Four-Wheel Drive Systems[J].IEEE Transactions on Vehicular Technology, 2020, 69(5): 4876–4887.
[2] Liu H, Wang L.NVH Optimization of Dog Clutch Engagement in Electric Drivetrains: A Review[J]. P roceedings o f the Institution o f Mechanical E n gi n e e r s , P a rt D: J o u r n al o f A ut o m o bil e Engineering, 2021, 235(8): 2105–2120.
[3] Kim J, et al.Torque Control Strategy for Smooth Engagement of Dog Clutches in Electric Vehicles[J]. SAE International Journal of Electrified Vehicles, 2019, 2(1): 15–24.
[4] Chen X, et al.Dynamic Modeling and Vibration Analysis of Dog Clutch Engagement under Transient Conditions[J].Mechanical Systems and Signal Processing, 2018, 108: 1–15.
[5] hao R, et al.Optimal Preload Torque Design for Reducing Gear Knock in Dog Clutch Systems[J]. Journal of Dynamic Systems, Measurement, and Control, 2020, 142(9): 091005.
[6] Ya n g M, et al.M ulti -Sta ge To r q ue P r o file f o r Vibration Suppression in Electric Vehicle Clutch Engagement[J]. Vehicle System Dynamics, 2022, 60(3): 456–473.
[7] 雷雨龙 . 牙嵌离合器同步过程建模及影响因素 [J]. 科学技术与工程 ,2017,17(31): 352-358.
本文为“AI汽车制造业”首发,未经授权不得转载。版权所有,转载请联系小编授权(VOGEL100)。本文作者:于海生 王存磊 闫庆辉,单位:无锡星驱动力科技有限公司。责任编辑龚淑娟,审核人李峥。本文转载请注明来源:AI汽车制造业
AI汽车制造业
龚淑娟
李峥
相关推荐
-
一体化压铸件智能生产线关键技术研究与产业化应用
本文聚焦一体化压铸件的机加工和装配需求,提出一套智能生产线工艺布置方案。该方案整合了自动上料预检、混合高效加工、自动装配和100%质检等核心技术,可满足多型号压铸件自动换型生产需求。应用结果表明,生产线效率较传统模式提升50%,产品合格率可提升至99.5%以上,为一体化压铸件规模化生产提供技术支撑。
2026-09-09
-
一体化压铸岛设备集群智能化整体解决方案
本文聚焦于一体化压铸件规模化生产中的效率、质量、成本及柔性难题,提出一套面向整车厂级的压铸岛设备集群智能化整体解决方案。经小米汽车压铸车间实际生产验证,该方案将生产效率提升了26%,循环节拍压缩到85s以内,单岛年产17万+套一体化后地板,为新能源汽车制造领域的智能化升级提供了可复制的示范性解决方案。
2026-09-08
-
汽车保险杠PP+EPDM-M20材料闭环回收技术研究与应用
针对汽车保险杠PP+EPDM-M20材料闭环回收的技术挑战,联合供应商开发了新一代复合摩擦退漆工艺,退漆率达99%以上,回收料各项力学性能满足整车使用要求,以10%PCR配比成功导入底护板等零件,实现“Car to Car”商业闭环,为满足欧盟ELV法规及国内低碳政策要求提供了可行的技术路径。
2026-09-07
热点文章
-
动力总成零件加工的自适应控制方法研究
2026-10-01
-
曲轴探伤机剩磁量自动检测创新方法应用研究
2026-10-04
-
发动机缸体高压铸件缩孔问题的分析及对策
2026-10-02
-
一种磨削振纹评价技术的自主开发与应用
2026-10-03
-
基于分段控制与预紧力矩标定的电动汽车牙嵌式离合器结合冲击优化研究
2026-10-08
-
一种可调节防掉落汽车行李舱隔断设计与试验研究
2026-10-08
-
QNX与智驾新程neueHCT携手加速全球智能驾驶部署,并获德系主流车企重大项目定点
2026-10-08
-
一种可调节防掉落汽车行李舱隔断设计与试验研究
针对现有汽车行李舱可拆卸式隔断尺寸不可调节、物品易因振动掉落、适配性差等问题,设计了一种可调节防掉落汽车行李舱隔断。通过结构设计、参数优化及实验测试,验证了该隔断的调节性能、防掉落效果及适配性。结果表明,该隔断长度调节范围为100~120cm,可适配80%以上常见家用汽车行李舱;物品放置后凹槽深度可达5~12mm,汽车颠簸状态下物品掉落率低于5%,相较于传统隔断防掉落性能提升60%以上。
作者:
-
基于分段控制与预紧力矩标定的电动汽车牙嵌式离合器结合冲击优化研究
-
曲轴探伤机剩磁量自动检测创新方法应用研究
-
一种磨削振纹评价技术的自主开发与应用
-
发动机缸体高压铸件缩孔问题的分析及对策
-
动力总成零件加工的自适应控制方法研究
评论
加载更多