商用车生产线底置电池装配工艺方案研究与应用
0 引言
随着商用车新能源产品市场需求持续扩大,客户需求多样化推动底置动力电池布局车型发展,同时带来装配工艺新挑战。该类车型电池装配于车架下方,传统地拖链产线及装配工艺设施无法满足需求,导致底置电池的新能源车型装配困难;传统后背式或侧置式电池车型布局可通过常规吊装完成电池装配,具备装配便利性,但底置电池布局具有重心低、空间利用率高等优势,更符合行业发展趋势。
1 项目背景
(1)重心控制优势
商用车尤其是重型货车,整车高度和重心高度是影响行驶稳定性的关键参数。后背式电池将重量集中于车身后部,导致车辆转弯时重心偏移严重,高速行驶稳定性差。根据车辆动力学原理,底置电池方案将重量集中于车架底部(距地面仅200~300mm),整车重心高度较后背式方案降低约150~200mm,有效提升车辆侧倾稳定性约15%~20%,在急转弯和高速行驶时表现出更好的操控性和安全性,尤其是在港口牵引车、矿山运输车等场景尤为关键,直接影响运营安全。
(2)空间利用率优势
后背式电池包通常高出驾驶室顶部300mm以上,受城市桥梁、隧道和地下车库限高(通常2.8m)限制,导致车辆无法进入部分城市配送场景。侧置式电池虽高度增加较小,但占据车身两侧空间,限制车身宽度设计和侧面防护结构布置。底置式电池方案将电池布置于车架内侧及下方,释放货箱安装尺寸空间,减少电池安装托架自重,增加货物承载量,不增加整车高度,且可将电池包与车架结构一体化设计,实现承载效率提升20%以上,同时释放车身侧面空间用于布置防护结构和检修通道。
(3)行业发展趋势
从国内外主流商用车企业新能源产品规划看,底置电池已成为重型货车、矿卡、港口无人集装箱货车和轻型货车主流技术路线。特斯拉Semi货车、比亚迪电动重型货车、戴姆勒重型货车等逐步采用底置式电池布局。国内三一重工、徐工集团和宇通客车等企业也纷纷研究底置电池方案重型货车产品。这一趋势表明,底置电池不仅满足整车性能需求,更代表商用车新能源技术主流方向。
在乘用车领域,电池与车身/底盘的高度集成化是当前的核心技术趋势,旨在提升空间利用率、增加续驶里程、增强车身刚度和降低成本。目前主流的技术路径主要有CTC(电芯底盘一体化)、CTB(电芯车身一体化)和MTC(模块底盘一体化)三种。它们代表了不同的集成理念和工程方案,未来在商用车领域也将得到快速发展。
2 换电兼容性挑战的应对策略
底置电池由于布置位置限制,换电机构需要深入车架底部,对设备空间尺寸和精度要求更高。但这一挑战可通过以下措施有效解决。
(1)设计标准化换电接口,采用统一电池包外形尺寸和连接器规格。
(2)开发专用底部换电机器人,实现自动对位和快速更换。
(3)在换电站规划时预留足够举升空间和设备布置区域。
宁德时代、协鑫能科等企业已成功实现商用车底置电池换电运营,证明技术可行性。目前制约因素主要是换电标准尚未统一且基础设施投资较大,但从长远看,底置换电将成为主流模式。本项目在工艺设计时已预留换电模式升级接口。
3 技术路线选择
虽然底置电池方案在装配工艺复杂度上高于后背式和侧置式方案,但其整车性能、市场趋势和长期竞争力等方面优势使其成为商用车尤其是轻弄、重型货车首选方案。
后背式方案虽然在维修便利性和换电兼容性方面具有优势,但重心高、体积大的缺点在重型货车车型上表现尤为突出,不利于高速行驶稳定性和城市限高场景应用。侧置式方案在空间利用率和碰撞安全性方面存在明显短板,难以满足重型货车承载效率要求。
因此,本项目选择底置电池作为技术攻关方向,重点解决其装配工艺难度大的核心问题,通过工艺创新实现底置电池安全、高效装配,这一选择既有技术合理性,也有市场前瞻性。
4 商用车柔性化生产核心诉求
商用车柔性生产线需满足4×2、4×4、6×2、6×4、8×2和8×4驱动形式的车型以及整车质量4~32t的底置电池电动车型,以东风华神为例,生产线需适配重型货车、牵引车、自卸车、专用车及载货车等多品类车型,车架长度从4.8m到12m不等。
(1)纯电动、混动重型货车
纯电动重型货车(4×2、6×4和8×4驱动形式牵引车、工程车和专用车等)是目前新能源商用车发展的重点方向。该类车型具有电池容量大(200~500kW·h)、电池质量大(2000~3000kg)、续驶里程要求高(300~500km)以及底盘载荷大的特点。电池布局以底置式为主流技术路线,以满足整车重心控制和空间利用要求。装配工艺面临的核心挑战是大重量电池举升与精确定位、多车型共线生产柔性化适配和高节拍要求下效率保证。
(2)纯电动、混动轻型货车
混合动力轻型货车(4×2驱动形式厢式货车、冷链车等)以城市配送为主要应用场景。该类车型电池容量较小(15~50kW·h)、电池质量较小(150~500kg),对续驶里程要求相对较低。电池布局以后背式或侧置式为主,可利用传统装配工艺进行吊装作业,作业难度相对较低。部分高端轻型货车开始采用底置电池方案,但对装配节拍和自动化程度要求低于重型货车。
5 装配工艺适配、人机工程安全和效率要求
东风华神原装配工艺存在三方面问题。
(1)线体功能缺失,导致线上装配危险作业、效率低下和物流混乱。国内传统燃油商用车装配多采用地拖链线体,先将车架与前后悬架反装后再通过吊带翻转机翻转车架成正装姿态,底置电池装配时无底盘托举提升机构,电池体积大,从侧面推入会与板簧、轮胎干涉,装配困难,如图1所示。
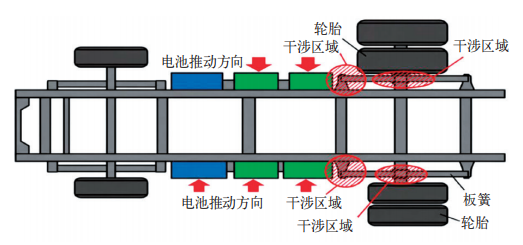
图1 侧向推入板簧及轮胎与电池干涉
车架翻转后需多人配合吊装,作业危险且耗时,如图2所示。
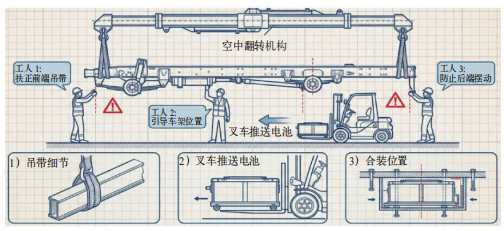
图2 翻转机将车架提起,叉车将电池送入
(2)若采取拖车下线迂回返修装配,操作困难、人员浪费且效率低下。无动力底盘下线后补装电池需多人配合作业,耗时15min/台,如图3所示。
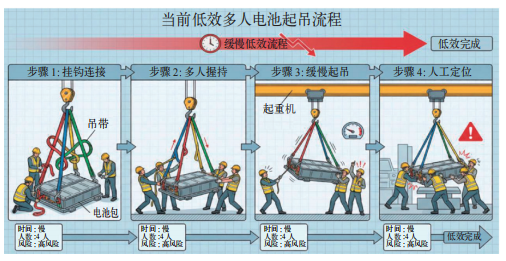
图3 多人操作,困难装配
(3)质量风险高,合装对孔困难,易导致电池与车架磕碰。电池布局紧凑,与车架距离小于10mm,无装配导向设计,上下连接板通过螺栓连接,合装过程存在安全风险,如图4所示。
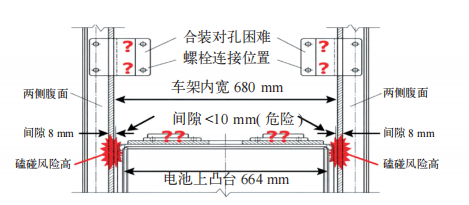
图4 车架内宽680mm,电池上凸台宽664mm
6 项目目标
需要设计一种适合商用车安全可靠、高效的底置电池装配方案,实现多项目标。
(1)安全目标:消除吊装作业风险,人员伤害风险降为零。
(2)效率目标:装配节拍≤5min/台,达到行业领先水平。
(3)质量目标:一次合格率≥98%,消除磕碰缺陷。
(4)柔性目标:适配多种车型和电池品种,支持混流生产。
7 总体思路
7.1 总体设想
本方案以人机工程安全设计和柔性高效智能设计为核心,通过集成EMS底盘提升机构、AGV电池举升机构及智能生产协同技术,实现底置电池与车架在线随行合装。设计考虑要素包括人员安全、作业姿势优化、车型适配性及操作简便性。
(1)本方案技术定位
东风华神智能生产线以纯电动轻型、重型货车为主要产品方向,电池装配需求呈现“大容量、大重量、底置布局和高节拍”特点,参考乘用车领域技术路径,地面AGV电池托举与空中EMS集成同步运行合装装配工艺设计技术路径。
(2)满足产品设计边界
商用车产品具有“品种多、批量小”的显著特点,以东风华神现有生产线为例,可适配重型货车、牵引车、自卸车及专用车等多品类车型,车架长度从4.8m到12m不等,电池包规格全覆盖,轴距从2.750m到8.8m,覆盖2000余种车型配置。
(3)产能弹性柔性
商用车市场需求波动较大,装配线需具备快速产能调整能力。本方案的模块化设计使得EMS和AGV数量可根据产能需求灵活增减,5G边缘计算中控系统支持快速产线重构,适应20%~150%的产能弹性范围。本方案通过“设备柔性+工艺柔性+信息柔性”的三重柔性设计,实现全车型、全系品种、高节拍的底置电池装配,充分满足商用车的柔性化生产需求。运行逻辑流程如图5所示。
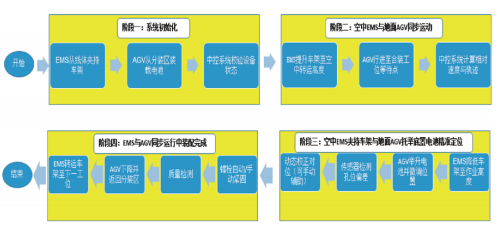
图5 运行逻辑流程
7.2 技术框架
基于“产品—工艺—装备—信息”并行工程理念,首先对底置电池和车架界面进行装配工艺性审查,提出“凸台伸缩举升、导向+定位销预定位+6向调节机构”设计;其次引入EMS环线空中夹持车架结构与背负式AGV随行举升两大创新机构;最后构建5G边缘计算中控系统,实现设备协同与质量数据闭环。
(1)人机工程安全设计
通过双重安全设计消除人员风险,优化作业姿势,AGV采用激光雷达避障,EMS吊具采用重力传感器防止偏载及超载,并加装超载限制器防止车架坠落,同时在作业区加装防坠护栏,在护栏两端加装视觉识别及传感器,防止EMS吊装车架在空中进入作业区时,有效防止碰撞风险。
① EMS夹持失效保护:AGV紧急抱闸+200mm安全钢构提供物理防护,紧急制动距离≤10mm。
② AGV避障系统:采用激光雷达(扫描周期50ms)+安全触边双重防护,响应时间≤10ms。
③超载限制:EMS吊具采用重力传感器防止偏载及超载,AGV配备偏载报警功能。
④区域防护:作业区加装防坠护栏,护栏两端加装视觉识别及传感器,防止碰撞风险。
⑤安全完整性等级评估:根据GB/T20438-2017(电气/电子/可编程电子安全相关系统的功能安全)进行安全完整性等级(SIL)评估,本方案的安全功能达到SIL2等级,安全完整性概率PFDavg=1.2×10-3,满足工业安全要求。
⑥AGV避障采用激光雷达与安全触边双重防护策略:激光雷达负责远距离障碍物检测(检测距离0.05~25m,扫描周期50ms),发现障碍物后减速停车;安全触边作为最后一级防护,在物理接触时触发紧急停止。两种防护方式的响应时间均≤10ms,形成冗余安全保护。
(2)柔性高效智能设计
确保方案适配商用车全系车型(含燃油车、燃气车、纯电动车和混动车)、底置电池全系列电池品种,实现操作简单、配送准确。
①核心机构集成创新:本方案引入两大创新机构。EMS环线空中夹持车架结构,实现车架的空中转运和定位;背负式AGV随行举升机构,实现电池的精确举升和与车架合装。两机构协同作业,形成“空中-地面”联动的装配模式。
②智能协同系统:构建5G边缘计算中控系统,实现设备协同与质量数据闭环。系统基于“数字孪生+规则引擎”实现“节拍预测-调度-防错”一体化控制。
③通信技术方案:机构采取地面AGV托举的电池与空中EMS吊运的车架随行合装。EMS采用德国法勒波导通信技术,AGV采用5G通信技术,实现空中EMS与地面AGV的实时数据交互,解决通信延时问题,实现即停即走,且产品合装实现精准定位。工厂级5GLAN时延<10ms,满足实时控制要求。
● 精度保证方面,为保证定位精度±0.5mm的长期稳定性,建立完整的精度保证体系。
● 磨损监测方面,AGV轴承磨损量≤0.1mm/年,每季度检测更新磨损补偿量。
● 测量不确定度方面,采用GUM方法评定,扩展不确定度U=0.15mm(k=2)。
● 标定方面,可采用激光跟踪仪(精度±0.02mm)进行坐标校准,标定周期为每周一次。
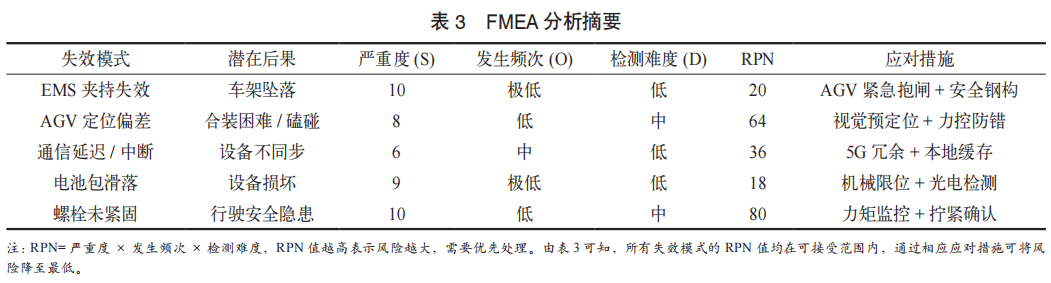
(3)失效模式与影响分析摘要(FMEA)
为识别系统潜在失效模式,进行FMEA分析,摘要失效模式及应对措施见表3。
(4)关键技术设计
1) EMS刚性机械臂底盘转接提升设计:
环线采用2台12500kg变频电机,承载25000kgEMS配置4点夹持单台治具,治具承载250kN,将车架空中运行,边行走边下降至900mm底部作业高度,两侧设置200mm安全钢构,实现双重防坠落保护。
①车架夹持点力学分析
车架夹持采用4点夹持方式,属于静不定问题。各夹持点的载荷分配受夹持位置精度、车架刚度等因素影响。根据实际测量,4点载荷分配不均匀系数约为1.2~1.5,即最大载荷点承受约为平均载荷的1.2~1.5倍。设计时按最不利工况(1.5倍)进行校核,确保安全系数满足要求。
②单点夹持最大动载荷校核
单点夹持最大动载荷按式(1)校核。
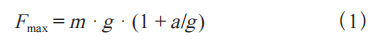
式中,Fmax为单点夹持最大动载荷(N);m为载荷质量(kg);g为重力加速度(9.81m/s2);a为起升加速度(m/s2)。
示例计算:6×4重型货车底盘质量(含3000kg电池)m=18000kg,四点均载;EMS起升加速度a=0.15m/s2,则单点Fmax=18000×9.81×(1+0.15/9.81)/4=44.82kN;夹持治具设计承载250kN,安全系数5.58,满足GB/T3811-2008《起重机设计规范》规定。
②动态载荷系数选取依据
根据GB/T3811-2008规定,动态载荷系数φ2考虑了起升机构驱动方式、载荷状态等因素。本方案选取φ2=1.05,主要依据:EMS采用变频电机驱动,起升过程平稳,加速度a=0.15m/s2仅为重力加速度的1.5%;运行速度0.3m/s,属于低速运行工况;4点夹持方式提供了冗余支撑,单点失效时其他三点可承受全部载荷。
2)电池举升机构设计
AGV上端1600mm×1200mm聚氨酯平台集成“X-Y-θ”微调与600mm行程电动缸升降,可承载3000kg电池,定位精度±0.5mm,可与车架同步0.3m/s随行。
① AGV举升平台刚度验算
AGV举升平台在3000kg载荷下的刚度直接影响合装精度。平台采用Q355B钢板焊接结构,截面高度200mm,跨度1200mm。经有限元分析,满载工况下平台最大变形量为0.08mm,远小于定位精度要求(±0.5mm),满足设计要求。
② 综合定位误差验算
平台综合定位误差按式(2)验算。
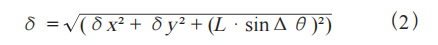
式中,δ为综合定位误差(mm);δx为X向重复定位误差(mm);δy为Y向重复定位误差(mm);Δθ为角度偏差(rad);L为电池包对角最大跨距(mm)。注:式中角度Δθ必须使用弧度单位(rad),非角度制。
实测激光SLAM重复定位:δx=0.25mm、δy=0.20mm、Δθ=0.05˚=8.73×10⁻⁴rad(注意:需将角度转换为弧度进行计算),3000kg电池包对角最大跨距L=1350mm,代入得
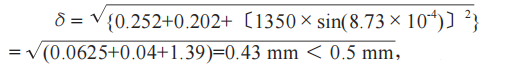
满足设计要求。
③ 电池包与车架连接螺栓设计
电池包与车架采用高强度螺栓连接,螺栓规格为M16×80(10.9级),拧紧力矩为280~320N·m。力矩设计依据:参照GB/T5783-2013《六角头螺栓》相关规定;考虑连接面摩擦系数μ=0.15~0.20(喷漆表面);复核预紧力F0=85~95kN,确保连接可靠性。每班次采用数显转矩扳手进行拧紧力矩抽检,抽检比例5%,力矩偏差控制在±5%以内。
3)设备多功能集成技术
工厂级5GLAN时延<10ms,EMS(采用波导通信技术)、AGV和设备采用OPC-UA协议接入,中控系统基于“数字孪生+规则引擎”实现“节拍预测-调度-防错”一体化。
④ 节拍预测算法
节拍预测采用LSTM(长短期记忆网络)+规则引擎的混合算法。输入变量包括:历史装配时间序列数据;当前车型配置参数(车架长、电池规格);设备状态数据(EMS、AGV运行时间);物料到位情况;不同车型螺栓孔人工对位数据。算法输出为预测装配时间和调度建议;实测预测精度上,平均绝对误差(MAE)=0.8min,相对误差<10%。
⑤ EMS与AGV协同控制逻辑
EMS与AGV采用主从式协同控制逻辑:EMS作为主设备,负责车架的空中转运和定位控制;AGV作为从设备,根据EMS位置和合装需求动态调整运行轨迹;两设备通过5G网络实现实时位置同步,保持相对位置误差<5mm;中控系统根据生产计划协调两设备的时序配合,实现“随行合装”作业模式。
⑥ 防错系统技术实现
防错系统采用“视觉识别+力控监测”双重检测机制。视觉识别面方,在合装位置安装工业相机(分辨率2592×2048,视野范围200mm×160mm),实时检测电池与车架的相对位置,定位偏差>1mm时触发报警;力控监测面方,在螺栓拧紧过程中监控拧紧力矩曲线,力矩超限或曲线异常时自动停止并报警。实测系统误报率<2%,漏报率为0%。
⑦ 通信协议与接口标准
系统采用OPC-UA(开放平台通信统一架构)作为设备层通信协议,支持以下服务:数据读写服务(Read/Write);订阅服务(Subscribe)用于实时数据监控;方法调用服务(Method)用于远程控制。接口标准遵循GB/T33833-2017《信息安全技术工业控制系统信息安全防护指南》要求。
7.3 创新点
(1)EMS底盘提升转线机构
利用EMS和车架夹持治具将底盘空中运转至装配工位,并降至适合站立作业高度。底部工位设置防护钢构,保证安全。本方案借助东风华神产线升级实现,属于集成创新。在商用车底置电池与车架正装工艺领域具有创新性。提升机构如图6所示。
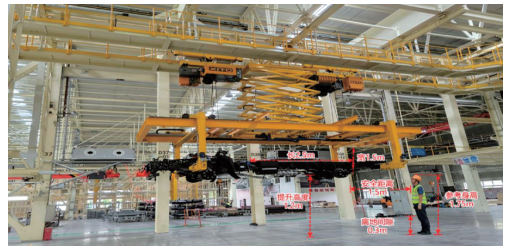
图6 车架夹持站立作业提升机构
(2)背负式AGV电池举升机构
AGV平台可升降及微调,预先将电池包运至合装点,随行升起与底盘对孔连接。平台设计允许左右移动和角度微调,提升合装精度,如图7~9所示。
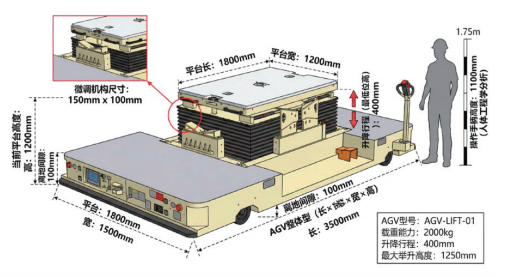
图7 电池放置托举平台
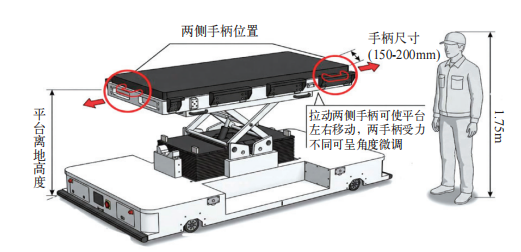
图8 拉动手柄平台可左右移动,两手柄受力不同平台可呈角度微调
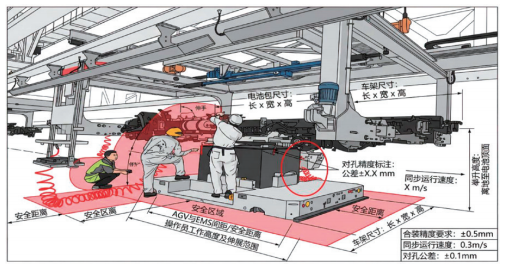
图9 高工位电池举升与车架对孔合装
(3)空中移动工作站理念
将EMS从单纯输送工具升级为可作业平台,AGV从运输设备升级为智能举升工作台。这一理念可扩展至商用车传统燃油车底盘润滑油加注、传动轴装配、悬架集成、水管对接等场景。
(4)智能生产信息化协同
利用数字孪生技术驱动的智能装配,通过5G模组实现设备无线连接,中控系统统一调度EMS、AGV等设备,实时数据采集优化自动运行,如图10~12所示。
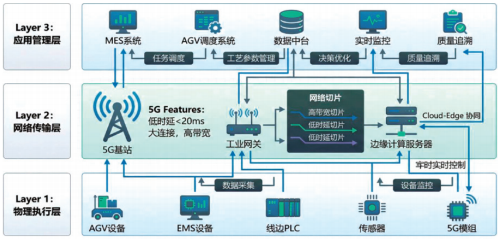
图10 5G信息化系统架构示意
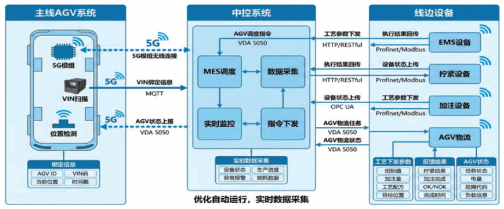
图11 5G信息化系统流程示意
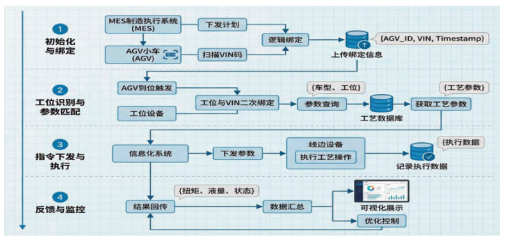
图12 数据流参考
(5)提供通用平台化解决方案
本方案所构建的EMS空中夹持与AGV随行举升平台,不仅解决了底置电池与车架的合装难题,更为商用车总装过程中长期存在的底部作业技术瓶颈提供了全新的解决技术路径。其核心价值在于通过EMS将车架稳定悬空并精确调整至人机工程作业高度(900~1200mm),同时AGV平台可作为柔性可移动的升降工作台,承载各类部件或加注设备,使原本需要地沟、翻转或趴卧的作业全部转化为站立式、可视化操作,可扩展至其他典型场景。
① 底盘润滑油加注:传动系统、前后悬架系统等需加注润滑油的加注口,工人需仰卧操作,存在视野盲区、加注困难和加注量不易控制的问题。利用本方案,EMS将车架提升至适宜高度,AGV平台搭载自动加注机随行至各加注点,工人可直视加注口完成快速插拔,结合中控系统的定量控制,实现精准加注,消除漏液风险,作业效率可提升50%以上。
②传动轴与动力总成底部联接:传动轴两端法兰与变速器、驱动桥的螺栓紧固通常需多人配合,在车架下方仰头作业,劳动强度大且易因视线受阻导致螺栓拧紧力矩不足。本方案中,AGV可举升传动轴至安装位,并与EMS悬停的车架保持随行同步,工人站立操作电动扳手即可完成法兰对接,确保装配质量。该模式彻底摆脱了传统地沟作业的束缚,使传动系统装配节拍缩短30%以上。
③车架与前后桥悬架正装集成:传统商用车总装中,前后桥与板簧、车架的联接往往依赖车架翻转机构,将车架倒置安装后再翻转回正,此过程不仅占用大量空间,还存在翻转过程中部件脱落的安全隐患。本方案依托EMS的四点夹持,车架始终处于正置状态,AGV则分别将装配好的前后桥悬架总成举升至车架对应安装点,工人可直接进行U形螺栓紧固,无需翻转,既消除了翻转车架变形等风险,又简化了物流路径,为车架正装工艺提供了更优技术路径。
④燃油车下水管快速对接:在传统燃油车总装中,发动机与散热器之间的下水管连接通常需在车架底部狭小空间内完成,工人必须借助地沟,或地车仰卧操作,且水管卡箍的紧固力矩难以保证。本方案中,EMS将车架悬停至900mm高度,工人站立即可直接进行水管插接与卡箍紧固,彻底摆脱地沟依赖,使作业工时缩短40%,同时降低操作者职业健康风险。
7.4 实施效果分析
实施后成效显著,各项指标对比见表4。
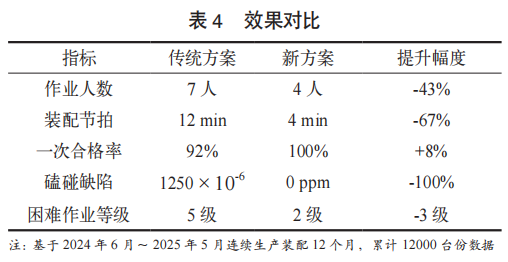
由表4可见,新方案在安全、效率以及质量等各方面均取得了显著提升。
(1)安全方面:高工位防护和举升方案杜绝传统吊装风险,人员伤害风险降为零。
(2)困难作业改善:作业姿势从5级降为2级,消除困难作业。
(3)质量提升:通过定位销预定位和AGV定向举升,合装磕碰风险消除,可实现在线质量检测。
(4)效率与成本:作业人员由7人减至4人,单台时间降至4min,按人均年用工成本10万元测算,年节约人工成本30万元。
7.5 可扩展性与固化程度
本方案具备极强的可扩展性,可适配不同轴距、不同吨位的商用车以及不同规格的电池包。其核心价值在于将“空中移动工作站”与“地面智能举升平台”相结合,形成了一个覆盖底盘润滑油加注、传动轴与动力总成底部连接、车架与前后桥悬架正装集成、燃油车下水管快速对接等底盘装配区的通用平台。通过中控系统对不同车型参数的自适应调度,能够快速切换作业模式,满足多品种混流生产需求。该方案已形成标准化作业流程(SOP),为行业提供了可复制、可推广的案例。
8 结语
本文研究的底置电池在线与车架随行合装工艺方案,通过EMS与AGV的创新性集成应用,提供了商用车多车型混流生产场景下底置电池高效装配的工艺方法,更构建了一个解决底盘系统困难作业的通用技术平台,为行业提供了可复制的技术参考。该方案在东风华神的实际应用效果显著,在安全性、效率、质量及成本方面均实现行业领先水平。后续将深化与数字孪生、人工智能技术的融合,进一步推动商用车制造向柔性化、智能化方向发展,推动新能源汽车底置电池与车架装配工艺标准化,并探索与换电模式的协同适配。
参考文献
[1] 张明,李华.AGV在汽车智能制造中的应用综述[J].机械工程学报,2023,60(5):112-120.
[2] 王伟,刘芳.5G技术在工业互联网中的集成应用[J].自动化仪表,2024,45(2):56-62.
[3] 陈强,刘洋.纯电动汽车电池PACK装配工艺研究[J].汽车技术,2024,(3):45-52.
[4] 李斌,赵敏.激光SLAM在AGV定位中的应用[J].机器人,2024,46(1):78-89.
[5] 王健,张磊.数字孪生技术在智能制造中的应用综述[J].计算机集成制造系统,2024,30(4):1025-1038.
[6] 黄英英,刘凯,薛培.一种纯电动全底置电池牵引车布置方法的研究[J].机械设计与制造工程,2025,54(4):1-2.
[7] 祝方方,孙洪磊,周广钊,等.新能源重型载货汽车动力电池布置及其模块化设计[J].中国汽车,2023(1):37-42.
本文为“AI汽车制造业”首发,未经授权不得转载。版权所有,转载请联系小编授权(VOGEL100)。本文作者:钟履祥 史英杰 张秀丽 杜辉,单位:东风华神汽车有限公司。责任编辑龚淑娟,责任校对何发。本文转载请注明来源:AI汽车制造业
AI汽车制造业
龚淑娟
李峥
相关推荐
-

新能源汽车电池工厂无人仓储运输全链路模式构建与实现路径
新能源汽车行业竞争激烈,动力电池仓储运输的安全、效率与成本,直接决定整车供应链竞争力。目前电池仓储运输无人化作业多为定制化、局部化应用,存在安全管控薄弱、溯源追责不清、多方协同困难、行业标准缺失、设备投入高、回本周期长等诸多问题。立足物流智能化发展趋势及第九类危险品运输规范要求,本文以规模化定制为核心思路,搭建三位一体的电池无人仓储运输全链路模式。经场景应用验证,该模式可有效解决行业痛点,为新能源汽车供应链智能化、智能工厂转型提供理论支撑与落地路径。
2026-08-13
-

动力电池铝合金激光焊OCT检测性能研究
针对动力电池铝合金激光焊接过程中光学相干断层扫描(OCT)熔深检测能力的问题,以1.5mm+3mm1060铝合金搭接激光焊为试验对象,研究了OCT系统对熔深检测的准确性及缺陷识别能力。试验结果表明:OCT检测值与金相实测值的相对偏差随熔深增大呈显著递增趋势,最大偏差不超过5%;OCT可稳定识别炸孔、虚焊、焊缝填充不足及功率波动等缺陷,但对铝合金激光焊接中的焊穿缺陷无法有效识别。
2026-08-12
-

电机悬置螺纹孔脱丝的失效原因分析及改善方法
汽车电机悬置多采用A380铝合金铸造,具有轻量化优势,由此降低簧下质量,可以提升悬架系统反应速度。但铝合金屈服强度低,安装孔螺纹的设计强度不足很容易出现脱丝的失效现象。本文通过对某车型出现的批量螺纹孔脱丝故障解析,结合莱卡全自动扫描分析孔隙率、X-ray探伤等方式,找出螺纹脱丝的根本原因,并提出改善方法,为悬置螺纹脱丝故障提供了一种有效的解决方式。
2026-08-11


热点文章
-
一体化压铸岛设备集群智能化整体解决方案
2026-09-08
-
一体化压铸件智能生产线关键技术研究与产业化应用
2026-09-09
-
从虚拟验证到整零协同,达索系统以AI重写汽车研发边界
2026-09-14
-
镁合金及其连接技术在白车身的应用探讨
2026-09-14
-
实战专家授课!数据管理专业人员(DMP)能力线下培训班招募
2026-09-15
-
商用车生产线底置电池装配工艺方案研究与应用
2026-09-15
-
伯特利EMB接连获得两家著名车企重磅量产项目定点
2026-09-10
-
实战专家授课!数据管理专业人员(DMP)能力线下培训班招募
本次培训依据团体标准《数据管理专业人员能力要求》(TCIA06-2026),聚焦装备制造业智能制造与全生命周期管理等核心场景,帮助打通数据壁垒,搭建适配产业特性的管理体系,激活工业数据价值,赋能产业智能升级。 现诚邀各企事业单位选派相关人员参加数据管理专业人员能力专题培训,共同做好数据管理人才提升和储备工作。
-
商用车生产线底置电池装配工艺方案研究与应用
-
从虚拟验证到整零协同,达索系统以AI重写汽车研发边界
-
镁合金及其连接技术在白车身的应用探讨
-
一体化压铸件智能生产线关键技术研究与产业化应用
-
一体化压铸岛设备集群智能化整体解决方案
评论
加载更多